
Costruire una scena
Un World creato con il kit di scene di Velxio (ogni World che Create a world for
this circuit genera, e l’arena Devastator)
può essere modificato con il mouse. Le modifiche vengono salvate in world.html, quindi
seguono il progetto ovunque vada.
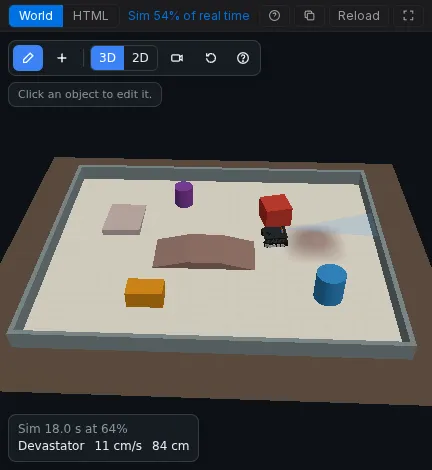
Modalità modifica
Sezione intitolata “Modalità modifica”Premi Edit (la matita) nella barra degli strumenti del World.
-
Add posiziona un nuovo oggetto sul tappetino:
Gruppo Oggetti Robots Robot 2WD, Robot 4WD, Robot tank (Devastator), Robot arm Tracks Loop, oval, figure 8, straight (nastro nero sul tappetino) Obstacles Box, wall, cylinder Terrain Ramp, bridge, hill -
Click su un oggetto per selezionarlo e aprire le sue proprietà.
-
Drag per spostarlo sul tappetino. Q ed E lo ruotano, Shift ruota in passi di 15 gradi, Delete lo rimuove.
-
Ctrl+Z e Ctrl+Y annullano e ripristinano.
-
Mat settings imposta dimensioni, colore e griglia del tappetino.
Funziona allo stesso modo nella vista 3D e 2D. Premi di nuovo Edit per tornare alla modalità gioco.
Collegare un robot al circuito
Sezione intitolata “Collegare un robot al circuito”Un robot si muove solo con i motori che gli assegni, e riceve dati solo dai sensori che gli assegni. Seleziona il robot e scegli, tra i componenti sulla tua area di lavoro:
| Campo | Cosa scegliere |
|---|---|
| Motors: Left / Right | Uno o due motori per lato. La velocità di un lato segue la media di azionamento dei suoi motori. |
| Reverse left / right | Spunta un lato il cui “avanti” è un azionamento negativo (il suo motore è cablato o montato al contrario). |
| Line | Sensori di linea, da sinistra a destra lungo la parte anteriore (fino a cinque, a 18 mm di distanza). |
| Sonar | Un sensore di distanza sul paraurti anteriore (URM09, URM37 o HC-SR04). |
| Sonar servo | Un servo che ruota il sonar: 0 gradi guarda a destra, 90 avanti, 180 a sinistra. |
| IMU | Un MPU6050 sul telaio. |
Un braccio robotico richiede quattro servo: base, spalla, gomito e pinza.
| Preset | Corpo | Velocità a pieno regime | Supera | Simile a |
|---|---|---|---|---|
| 2WD | 15 x 10,5 cm | 0,55 m/s | 1 cm | la classica auto kit a due ruote |
| 4WD | 20 x 11,5 cm | 0,61 m/s | 1,5 cm | un’auto a quattro ruote a skid-steer |
| Tank | 22,5 x 22 cm | 0,36 m/s | 3 cm | il DFRobot Devastator, cingolato |
I robot si fermano contro scatole, muri, cilindri e il bordo del tappetino, e passano sopra qualsiasi cosa non più alta della loro altezza di superamento. Su una rampa salgono il pendio e si inclinano con esso, un po’ più lentamente in salita.
Il formato della scena
Sezione intitolata “Il formato della scena”Dietro l’editor, la scena è un blocco JSON in world.html:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- Le unità sono metri e gradi. Il tappetino (
floor,wperh) è centrato sull’origine: x verso destra, y in allontanamento da te,rotin senso antiorario da +x. - Ogni oggetto ha un
idunivoco, una posizionex,y, e opzionalmenterot,colorelabel. robot:presetèdiff2,diff4otank.bindcontieneleft,right(liste di id dei motori),invertLeft,invertRight,line(id dei sensori, da sinistra a destra),sonar,sonarServoeimu.track:shapeèloop,oval,figure8oline, conw,hetape(la larghezza del nastro, da 0,019 a 0,025 m).wehsono il bordo esterno del nastro, quindi la sua linea centrale corre a mezza larghezza di nastro all’interno. Per avviare un line follower sul nastro di un loop centrato sull’origine, posizionalo sul tratto rettilineo inferiore con direzione +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(-0,439 per un loop di 0,9 m con nastro da 22 mm).boxewall:w,d,h.cylinder:r,h.ramp:profileèwedge(sale verso +x, poi una faccia verticale),bridge(su, piano, giù) ohill(una gobba morbida, attraversabile da qualsiasi lato), conw,d,h. Il sonar vede facce verticali di 3 cm o più, mai pendii.arm:bindcontiene gli id dei servobase,shoulder,elbowegripper.
Gli id in bind che il circuito non ha vengono ignorati, quindi una scena non
rompe mai il progetto. La pagina Devastator
mostra un’arena completa.