
Esempio: carro armato Devastator
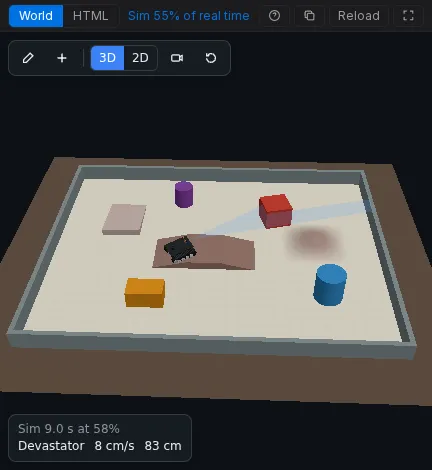
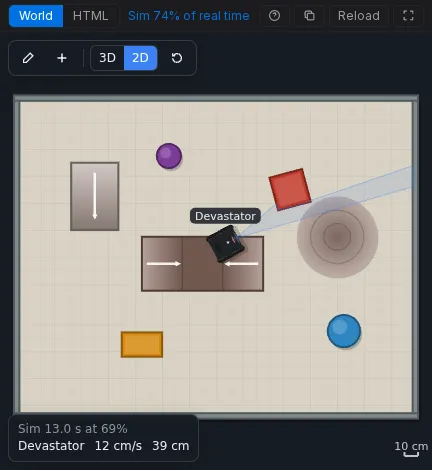
Il carro armato Devastator di DFRobot su un Romeo BLE esegue l’esempio di evitamento ostacoli di DFRobot. Avanza finché l’URM37 sul suo servo legge meno di 35 cm, guarda a destra e a sinistra, indietreggia e gira verso il lato con più spazio. Il World è un’arena con ostacoli quadrati e rotondi, un ponte, una collina e una rampa, realizzata con il kit di scena, così puoi modificarla con il mouse.
Per aprirlo: velxio.dev/example/dfrobot-devastator-tank-avoidance e premi Run.
Componenti
Sezione intitolata “Componenti”| Id | Componente |
|---|---|
dfrobot-romeo-ble |
DFRobot Romeo BLE (due canali motore a bordo) |
motorL, motorR |
Motore con riduttore e encoder, 45:1 |
servo1 |
Servo che orienta il sonar |
urm37 |
DFRobot URM37 V5.0 a ultrasuoni, modalità PWM |
Cablaggio
Sezione intitolata “Cablaggio”| Da | A (Romeo BLE) |
|---|---|
motorL M1 / M2 |
M1+ / M1- |
motorR M1 / M2 |
M2+ / M2- |
servo1 PWM / V+ / GND |
D10 / 5V / GND |
urm37 ECHO |
D8 |
urm37 TRIG (COMP/TRIG) |
D9 |
urm37 VCC / GND |
5V / GND |
Firmware
Sezione intitolata “Firmware”Lo sketch è l’esempio di DFRobot per il Devastator (Avoidance_URM37.ino, di
Gavin, 2015), con le due librerie che include, DFMobile e URM37, come
file del progetto. Nella copia del progetto sono cambiate solo due cose: i
caratteri di fine riga e le direttive include che usano le virgolette perché
le librerie sono fornite accanto allo sketch. Il listato seguente abbrevia i
commenti di DFRobot.
#include "DFMobile.h"DFMobile Robot (4,5,7,6);   // left dir D4 / PWM D5, right dir D7 / PWM D6
#include<Servo.h>Servo myservo;
#include "URM37.h"ultrasonic URM37;double distance;int i=0;int distanceBuffer[3];
void setup(){  myservo.attach(10);  Robot.Direction(LOW,HIGH);   // (left direction, right direction)  Serial.begin (115200);  URM37.Init(8,9);             // ECHO on D8, COMP/TRIG on D9}
void loop(){  myservo.write(90);           // look ahead  Robot.Speed(80,80);          // forward  Measurement();
  if(distance < 35){    Robot.Speed (0,0);         // stop    myservo.write(0);          // look right    Measurement();    delay(200);    double degree_0 = distance;    delay(50);    myservo.write(180);        // look left    Measurement();    delay(200);    double degree_180 = distance;    delay(50);
    if(degree_0 > degree_180){      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(200,-200);   // turn right      delay(200);    }    else{      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(-200,200);   // turn left      delay(200);    }  }  else{    myservo.write(90);    Robot.Speed (100,100);     // forward  }}
void Measurement(){  distanceBuffer[i] = URM37.Distance();  i++;  if(i>2){    i=0;  }  // the largest of the last three readings  distance = distanceBuffer[0]>distanceBuffer[1] && distanceBuffer[0]>distanceBuffer[2]?distanceBuffer[0]:(distanceBuffer[1]>distanceBuffer[2]?distanceBuffer[1]:distanceBuffer[2]);  Serial.print(distance);  Serial.println (" cm");  delay (100);}
Robot.Direction(LOW, HIGH) rende “avanti” un livello di direzione LOW su
entrambi i lati, perché il telaio reale monta i motori in modo speculare. Il
World lo dichiara con Reverse su entrambi i lati del carro armato
(invertLeft e invertRight), così lo sketch resta esattamente quello di
DFRobot.
Il World
Sezione intitolata “Il World”La scena (in world.html, modificabile con Edit):
{ "version": 1, "view": "3d", "floor": { "w": 3.0, "h": 2.4, "color": "#d8d2c4", "grid": true }, "objects": [ { "id": "wallN", "type": "wall", "x": 0, "y": 1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallS", "type": "wall", "x": 0, "y": -1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallE", "type": "wall", "x": 1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallW", "type": "wall", "x": -1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "box1", "type": "box", "x": 0.55, "y": 0.5, "rot": 15, "w": 0.25, "d": 0.25, "h": 0.2, "color": "#c0392b" }, { "id": "box2", "type": "box", "x": -0.55, "y": -0.65, "rot": 0, "w": 0.3, "d": 0.18, "h": 0.15, "color": "#d68910" }, { "id": "cyl1", "type": "cylinder", "x": 0.95, "y": -0.55, "r": 0.12, "h": 0.25, "color": "#2e86c1" }, { "id": "cyl2", "type": "cylinder", "x": -0.35, "y": 0.75, "r": 0.09, "h": 0.2, "color": "#7d3c98" }, { "id": "bridge1", "type": "ramp", "profile": "bridge", "x": -0.1, "y": -0.05, "rot": 0, "w": 0.9, "d": 0.4, "h": 0.07, "color": "#8d6e63" }, { "id": "hill1", "type": "ramp", "profile": "hill", "x": 0.9, "y": 0.15, "rot": 0, "w": 0.6, "d": 0.6, "h": 0.06, "color": "#a1887f" }, { "id": "ramp1", "type": "ramp", "profile": "wedge", "x": -0.9, "y": 0.45, "rot": -90, "w": 0.5, "d": 0.35, "h": 0.06, "color": "#bcaaa4" }, { "id": "tank1", "type": "robot", "preset": "tank", "label": "Devastator", "x": -1.05, "y": -0.3, "rot": 0, "color": "#1f2326", "bind": { "left": ["motorL"], "right": ["motorR"], "invertLeft": true, "invertRight": true, "sonar": "urm37", "sonarServo": "servo1" } } ] }- L’URM37 guarda dove lo punta il servo:
sonarServoorienta il sonar con l’angolo del servo (0 gradi a destra, 90 avanti, 180 a sinistra). - Il carro armato sale fino a 3 cm, quindi supera il ponte, la collina e la rampa, e si ferma contro le scatole, i cilindri e le pareti.
- Ogni spazio tra gli ostacoli è più largo del carro armato da 22 cm, così non resta mai intrappolato.
Prova adesso
Sezione intitolata “Prova adesso”- Premi Edit, sposta una scatola sul percorso del carro armato e osservalo scansionare e girare.
- Cambia
35inloop()con20e vedi quanto più vicino arriva prima di guardarsi intorno. - Aggiungi un MPU6050 al circuito, collegalo al carro armato come sua IMU nell’editor e leggi la velocità di rotazione nello sketch.