
Tutorial: un sensore CO2 analogico
Il sensore programmabile completo più breve: un cursore da 400 a 5000 ppm, una tensione su un pin e un Arduino che la legge. Dieci minuti dall’inizio alla fine, e la forma che copierai per ogni sensore analogico d’ora in poi.
Cosa stai costruendo
Sezione intitolata “Cosa stai costruendo” [ Chip Sensore CO2 ] [ Arduino Uno ] VCC o------------------------o 5V GND o------------------------o GND OUT o------------------------o A0
cursore 400..5000 ppm -> OUT 0..5 V -> analogRead(A0)Passo 1: crea il chip
Sezione intitolata “Passo 1: crea il chip”Aggiungi un chip personalizzato dall’esplora file dell’editor. Una finestra di dialogo offre i
modelli integrati più Start from blank (Inizia da vuoto); scegli quello vuoto per
seguire il tutorial. In entrambi i casi ottieni due file: il manifest
(chip.json) e il sorgente (chip.c).
Passo 2: il manifest
Sezione intitolata “Passo 2: il manifest”Tre pin, un attributo, un controllo. L’id del controllo e il
name dell’attributo devono corrispondere; è questo che li collega.
{ "schema": "velxio-chip/v1", "name": "CO2 Sensor", "description": "Analog CO2 sensor with a live ppm slider. OUT maps 400-5000 ppm to 0-5 V.", "pins": ["VCC", "GND", "OUT"], "attributes": [ { "name": "ppm", "label": "CO2 (ppm)", "type": "int", "default": 1000, "min": 400, "max": 5000, "step": 10 } ], "controls": [ { "id": "ppm", "label": "CO2 (ppm)", "type": "range", "min": 400, "max": 5000, "step": 10, "unit": "ppm" } ]}Passo 3: il sorgente
Sezione intitolata “Passo 3: il sorgente”Un timer ripetuto converte ppm in volt e pilota il pin. Nota dove si trova
vx_attr_read: dentro la callback, così ogni tick vede la
posizione corrente del cursore.
#include "velxio-chip.h"
#define PPM_MIN   400.0#define PPM_MAX  5000.0#define VOLTS_MAX   5.0
typedef struct {  vx_pin   out;  vx_attr  ppm;  vx_timer timer;} chip_state_t;
static chip_state_t S;
static void on_tick(void *user_data) {  (void)user_data;  double ppm = vx_attr_read(S.ppm);          /* valore live del cursore */  if (ppm < PPM_MIN) ppm = PPM_MIN;  if (ppm > PPM_MAX) ppm = PPM_MAX;  double volts = (ppm - PPM_MIN) / (PPM_MAX - PPM_MIN) * VOLTS_MAX;  vx_pin_dac_write(S.out, volts);}
void chip_setup(void) {  S.out   = vx_pin_register("OUT", VX_ANALOG);  S.ppm   = vx_attr_register("ppm", 1000);  S.timer = vx_timer_create(on_tick, 0);  vx_timer_start(S.timer, 50000000ULL, true);  /* 50 ms, in nanosecondi */  on_tick(0);                                  /* imposta il livello iniziale */  vx_log("co2 sensor ready");}
Tre dettagli che contano:
VX_ANALOGsul pin. Un pin digitale non può trasportare una tensione intermedia, evx_pin_dac_writesu di esso non farà ciò che vuoi.vx_timer_startaccetta nanosecondi.50000000ULLcorrisponde a 50 ms. Questo è l’errore di battitura più comune in un primo chip.- La chiamata nuda
on_tick(0)prima di restituire il controllo. Senza di essa il pin rimane a 0 V fino al primo scatto del timer, e uno sketch veloce lo legge come un 400 ppm spurio.
Premi Compile (Compila).
Passo 4: cablalo
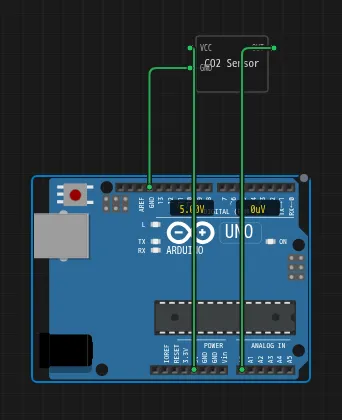
Sezione intitolata “Passo 4: cablalo”Trascina il chip sulla tela accanto a un Arduino Uno e collega VCC a
5V, GND a GND e OUT a A0.
Passo 5: lo sketch
Sezione intitolata “Passo 5: lo sketch”void setup() { Serial.begin(115200);}
void loop() { int raw = analogRead(A0); float volts = raw * (5.0f / 1023.0f); float ppm = 400.0f + volts / 5.0f * 4600.0f; Serial.print("raw="); Serial.print(raw); Serial.print(" ppm="); Serial.println(ppm, 0); delay(500);}Passo 6: esegui e trascina
Sezione intitolata “Passo 6: esegui e trascina”Premi Run (Esegui), poi fai clic sul chip. Si apre il pannello del cursore:
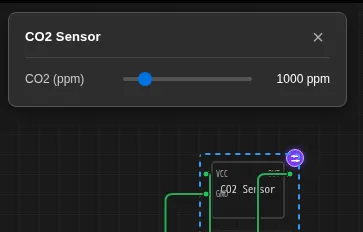
Trascinalo e l’output seriale lo segue entro un delay(500):
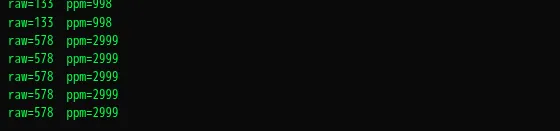
Questo è l’intero ciclo: il cursore scrive l’attributo, il timer lo legge
20 volte al secondo, la tensione del pin cambia e analogRead la vede.
Quando non funziona
Sezione intitolata “Quando non funziona”| Cosa vedi | Quasi sempre |
|---|---|
| Fare clic sul chip non apre nulla | La simulazione è ferma: il pannello si apre solo mentre è in esecuzione |
| Il cursore appare ma la lettura non si muove mai | vx_attr_read viene chiamato in chip_setup() e memorizzato nella cache, invece che dentro on_tick |
analogRead restituisce solo 0 o 1023 |
Il pin è stato registrato in modalità digitale invece che VX_ANALOG |
| Il valore si aggiorna una volta e si blocca | vx_timer_start è stato chiamato con repeat false, oppure l’intervallo è stato scritto in millisecondi, quindi il prossimo tick è a 50000 secondi di distanza |
| Serial mostra 400 ppm per il primo istante | Manca la chiamata iniziale on_tick(0) |
Passi successivi
Sezione intitolata “Passi successivi”- La stessa idea dietro un protocollo digitale: temperatura e umidità su I2C.
- Ogni campo che puoi inserire in
controls: il riferimento. - Conservalo per altri progetti: I miei chip.