
Esempio: robot seguilinea Romeo ESP32-S3
Un robot a quattro ruote basato su DFRobot Romeo ESP32-S3 segue un percorso circolare tracciato con nastro adesivo usando tre sensori di linea Gravity, e si ferma davanti a un ostacolo grazie a un sensore a ultrasuoni URM09. Il firmware è semplice codice Arduino; il World disegna il robot sul suo tappetino e alimenta i quattro sensori.
Aprilo: velxio.dev/example/dfrobot-romeo-esp32s3-line-robot-3d e premi Run.
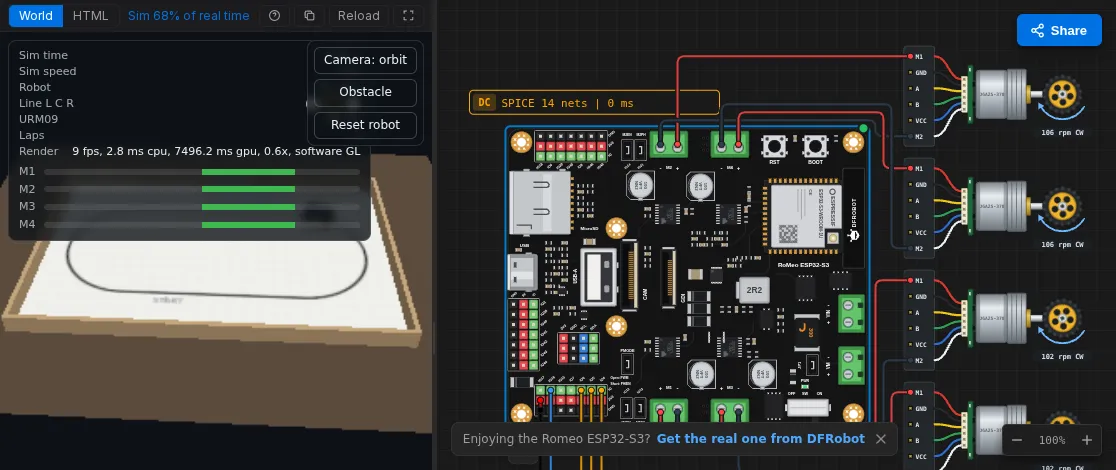
Componenti
Sezione intitolata “Componenti”| Id | Componente |
|---|---|
dfrobot-romeo-esp32s3 |
DFRobot Romeo ESP32-S3 (quattro driver motore DRV8876 a bordo) |
motorFL, motorFR, motorRL, motorRR |
Motore con encoder, rapporto 50:1 |
lineL, lineC, lineR |
DFRobot Gravity line tracker (SEN0017) |
urm09 |
DFRobot Gravity URM09 a ultrasuoni, modalità Trig (SEN0388) |
Cablaggio
Sezione intitolata “Cablaggio”| Da | A (Romeo ESP32-S3) |
|---|---|
motorFL M1 / M2 |
M1+ / M1- |
motorFR M1 / M2 |
M2+ / M2- |
motorRL M1 / M2 |
M3+ / M3- |
motorRR M1 / M2 |
M4+ / M4- |
lineL OUT |
GPIO 4 |
lineC OUT |
GPIO 5 |
lineR OUT |
GPIO 6 |
urm09 TRIG |
GPIO 16 |
| ogni sensore VCC / GND | 3V3 / GND |
Firmware
Sezione intitolata “Firmware”// DFRobot Romeo ESP32-S3 line-following robot (4WD) with a URM09 bumper.// Motors on the onboard DRV8876 drivers, PH/EN mode:// M1 front-left, M2 front-right, M3 rear-left, M4 rear-right.const int EN[4] = { 12, 14, 9, 47 }; // speed (PWM)const int PH[4] = { 13, 21, 10, 11 }; // direction (HIGH = forward)
// Gravity line trackers (SEN0017): LOW over the black tape, HIGH on white.const int LINE_L = 4, LINE_C = 5, LINE_R = 6;// Gravity URM09 Trig (SEN0388): one pin for trigger and echo.const int URM09 = 16;
const int CRUISE = 150; // 0-255const int TURN_FAST = 170, TURN_SLOW = 40;const float STOP_CM = 15;
void side(bool left, int speed) { // speed -255..255 int a = left ? 0 : 1, b = left ? 2 : 3; bool fwd = speed >= 0; int s = min(abs(speed), 255); digitalWrite(PH[a], fwd ? HIGH : LOW); analogWrite(EN[a], s); digitalWrite(PH[b], fwd ? HIGH : LOW); analogWrite(EN[b], s);}
void drive(int left, int right) { side(true, left); side(false, right); }
float readCm() { pinMode(URM09, OUTPUT); digitalWrite(URM09, LOW); delayMicroseconds(2); digitalWrite(URM09, HIGH); delayMicroseconds(10); digitalWrite(URM09, LOW); pinMode(URM09, INPUT); unsigned long us = pulseIn(URM09, HIGH, 40000); return us == 0 ? 500 : us / 58.0;}
int lastTurn = -1; // -1 left, +1 rightunsigned long lastPing = 0, lastPrint = 0;float cm = 500;
void setup() { Serial.begin(115200); for (int i = 0; i < 4; i++) pinMode(PH[i], OUTPUT); pinMode(LINE_L, INPUT); pinMode(LINE_C, INPUT); pinMode(LINE_R, INPUT); drive(0, 0); Serial.println("Romeo line robot ready");}
void loop() { if (millis() - lastPing >= 50) { lastPing = millis(); cm = readCm(); }
bool L = digitalRead(LINE_L) == LOW; bool C = digitalRead(LINE_C) == LOW; bool R = digitalRead(LINE_R) == LOW;
if (cm < STOP_CM) { drive(0, 0); // something ahead: wait } else if (L && !R) { drive(TURN_SLOW, TURN_FAST); lastTurn = -1; // tape on the left } else if (R && !L) { drive(TURN_FAST, TURN_SLOW); lastTurn = +1; // tape on the right } else if (C) { drive(CRUISE, CRUISE); // centred } else if (lastTurn < 0) { drive(-80, 150); // lost: search left } else { drive(150, -80); // lost: search right }
if (millis() - lastPrint >= 500) { lastPrint = millis(); Serial.printf("line %d%d%d distance %.0f cm\n", L, C, R, cm); } delay(2);}Il World
Sezione intitolata “Il World”Il file world.html di questo esempio è un World libero scritto appositamente per questo robot (vedi
Scrivi il tuo World): un tappetino di 2,4 x 1,6 m con
un percorso circolare di 2,1 x 0,9 m tracciato con nastro adesivo nero da 22 mm, e un modello del robot con le sue
quattro ruote, tre sensori di linea distanziati di 18 mm lungo la parte anteriore, e l’URM09
sul paraurti.
All’interno del World:
- Camera alterna la vista orbitale, l’inseguimento del robot e la vista dall’alto.
- Obstacle fa cadere una scatola sul rettilineo opposto. L’URM09 la rileva e il firmware ferma il robot poco prima; premilo di nuovo per rimuovere la scatola e il robot riparte.
- Reset robot lo riporta al punto di partenza.
- Il pannello mostra il tempo simulato, la velocità, i tre sensori di linea, la distanza misurata dall’URM09, i giri e l’azionamento di ciascun motore.
Cosa aspettarsi, misurato sul controllo interno di Velxio per questo esempio: un giro del percorso in circa 16 secondi di tempo simulato, mai più di 8 mm fuori dal nastro, e un arresto da 8 a 11 cm prima della scatola. Il firmware decide a 15 cm; l’intervallo di ping di 50 ms e l’inerzia dei motori spiegano la differenza, come su un robot reale.
Prova adesso
Sezione intitolata “Prova adesso”- Cambia
CRUISEe le due velocità di sterzata e osserva il robot tagliare o superare le curve. - Cambia
STOP_CM, premi Obstacle e controlla dove si ferma. - Stampa
millis()accanto alle letture di linea nel monitor seriale e confrontalo con il tempo simulato nel pannello del World: coincidono.