
Eine Szene erstellen
Eine World, die mit Velxios Szenen-Kit erstellt wurde (jede World, die Create a world for
this circuit erzeugt, und die Devastator-Arena),
kann mit der Maus bearbeitet werden. Änderungen werden in world.html gespeichert, sodass sie
überallhin mitwandern, wohin das Projekt geht.
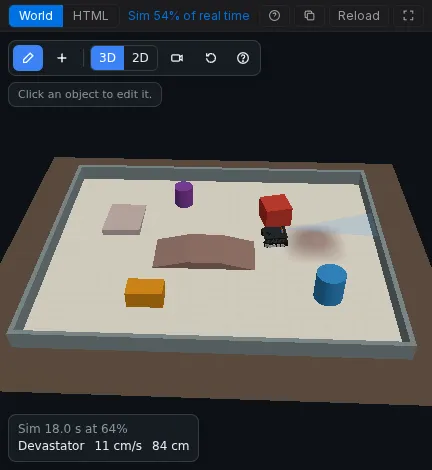
Bearbeitungsmodus
Abschnitt betitelt „Bearbeitungsmodus“Drücke Edit (der Stift) in der Symbolleiste der World.
-
Add platziert ein neues Objekt auf der Matte:
Gruppe Objekte Roboter Robot 2WD, Robot 4WD, Robot tank (Devastator), Robot arm Strecken Loop, oval, figure 8, straight (schwarzes Klebeband auf der Matte) Hindernisse Box, wall, cylinder Gelände Ramp, bridge, hill -
Klicke auf ein Objekt, um es auszuwählen und seine Eigenschaften zu öffnen.
-
Ziehe es, um es auf der Matte zu bewegen. Q und E drehen es, Shift dreht in 15-Grad-Schritten, Delete entfernt es.
-
Ctrl+Z und Ctrl+Y machen rückgängig und stellen wieder her.
-
Mat settings legt Größe, Farbe und Raster der Matte fest.
Es funktioniert in der 3D- und der 2D-Ansicht gleich. Drücke erneut Edit, um zum Wiedergabemodus zurückzukehren.
Einen Roboter mit der Schaltung verbinden
Abschnitt betitelt „Einen Roboter mit der Schaltung verbinden“Ein Roboter bewegt sich nur mit den Motoren, die du ihm gibst, und liefert nur die Sensoren, die du ihm gibst. Wähle den Roboter aus und wähle aus den Bauteilen auf deiner Arbeitsfläche:
| Feld | Was auszuwählen ist |
|---|---|
| Motors: Left / Right | Ein oder zwei Motoren pro Seite. Die Geschwindigkeit einer Seite folgt dem durchschnittlichen Antrieb ihrer Motoren. |
| Reverse left / right | Aktiviere eine Seite, deren “vorwärts” ein negativer Antrieb ist (ihr Motor ist andersherum verdrahtet oder montiert). |
| Line | Linienverfolger, von links nach rechts über die Front (bis zu fünf, 18 mm Abstand). |
| Sonar | Ein Abstandssensor an der vorderen Stoßstange (URM09, URM37 oder HC-SR04). |
| Sonar servo | Ein Servo, der das Sonar dreht: 0 Grad blickt nach rechts, 90 nach vorn, 180 nach links. |
| IMU | Ein MPU6050 am Chassis. |
Ein Roboterarm nimmt vier Servos: Basis, Schulter, Ellbogen und Greifer.
Roboter
Abschnitt betitelt „Roboter“| Preset | Körper | Geschwindigkeit bei Vollantrieb | Steigt über | Wie |
|---|---|---|---|---|
| 2WD | 15 x 10,5 cm | 0,55 m/s | 1 cm | das klassische zweirädrige Kit-Auto |
| 4WD | 20 x 11,5 cm | 0,61 m/s | 1,5 cm | ein vierrädriges Skid-Steer-Auto |
| Tank | 22,5 x 22 cm | 0,36 m/s | 3 cm | der DFRobot Devastator, mit Ketten |
Roboter stoppen an Boxen, Wänden, Zylindern und dem Rand der Matte und fahren über alles, was nicht höher ist als ihre Steighöhe. Auf einer Rampe fahren sie die Steigung hinauf und neigen sich mit ihr, bergauf etwas langsamer.
Das Szenenformat
Abschnitt betitelt „Das Szenenformat“Hinter dem Editor ist die Szene ein JSON-Block in world.html:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- Die Einheiten sind Meter und Grad. Die Matte (
floor,wmalh) ist auf den Ursprung zentriert: x nach rechts, y von dir weg,rotgegen den Uhrzeigersinn von +x. - Jedes Objekt hat eine eindeutige
id, eine Positionx,yund optionalrot,colorundlabel. robot:presetistdiff2,diff4odertank.bindenthältleft,right(Listen von Motor-Ids),invertLeft,invertRight,line(Sensor- Ids, von links nach rechts),sonar,sonarServoundimu.track:shapeistloop,oval,figure8oderline, mitw,hundtape(die Bandbreite, 0,019 bis 0,025 m).wundhsind die Außenkante des Bands, sodass seine Mittellinie eine halbe Bandbreite weiter innen verläuft. Um einen Linienfolger auf dem Band einer um den Ursprung zentrierten Schleife zu starten, setze ihn auf die untere Gerade mit Richtung +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(-0,439 für eine 0,9 m große Schleife mit 22 mm Band).boxundwall:w,d,h.cylinder:r,h.ramp:profileistwedge(steigt in Richtung +x an, dann eine vertikale Fläche),bridge(hinauf, flach, hinunter) oderhill(eine sanfte Erhebung, von jeder Seite überquerbar), mitw,d,h. Das Sonar sieht vertikale Flächen von 3 cm oder mehr, niemals Steigungen.arm:bindenthält die Servo-Idsbase,shoulder,elbowundgripper.
Ids in bind, die die Schaltung nicht hat, werden ignoriert, sodass eine Szene niemals
das Projekt beschädigt. Die Devastator-Seite
zeigt eine vollständige Arena.