
Beispiel: Devastator-Panzer
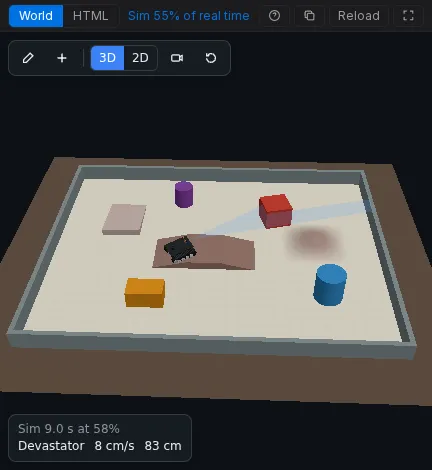
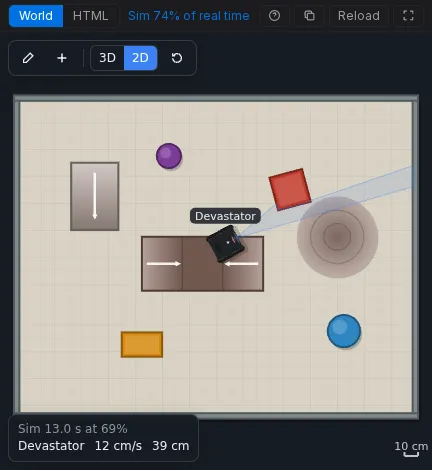
Der DFRobot Devastator-Panzer auf einem Romeo BLE führt DFRobots eigenes Hindernisvermeidungs-Beispiel aus. Er fährt, bis der URM37 auf seinem Servo weniger als 35 cm misst, schaut nach rechts und links, setzt zurück und dreht sich zur Seite mit mehr Platz. Die World ist eine Arena mit quadratischen und runden Hindernissen, einer Brücke, einem Hügel und einer Rampe, erstellt mit dem Szenen-Kit, sodass du sie mit der Maus bearbeiten kannst.
Öffnen: velxio.dev/example/dfrobot-devastator-tank-avoidance und Run drücken.
| Id | Teil |
|---|---|
dfrobot-romeo-ble |
DFRobot Romeo BLE (zwei Motor Kanäle on board) |
motorL, motorR |
Getriebemotor mit Encoder, 45:1 |
servo1 |
Servo, der das Sonar dreht |
urm37 |
DFRobot URM37 V5.0 Ultraschall, PWM-Modus |
Verdrahtung
Abschnitt betitelt „Verdrahtung“| Von | Nach (Romeo BLE) |
|---|---|
motorL M1 / M2 |
M1+ / M1- |
motorR M1 / M2 |
M2+ / M2- |
servo1 PWM / V+ / GND |
D10 / 5V / GND |
urm37 ECHO |
D8 |
urm37 TRIG (COMP/TRIG) |
D9 |
urm37 VCC / GND |
5V / GND |
Firmware
Abschnitt betitelt „Firmware“Der Sketch ist DFRobots Beispiel für den Devastator (Avoidance_URM37.ino, von
Gavin, 2015), mit den beiden enthaltenen Bibliotheken DFMobile und URM37
als Dateien des Projekts. Nur zwei Dinge wurden in der Kopie des Projekts
geändert: die Zeilenenden, und die Includes verwenden Anführungszeichen, weil
die Bibliotheken neben dem Sketch ausgeliefert werden. Die folgende Auflistung
kürzt DFRobots Kommentare.
#include "DFMobile.h"DFMobile Robot (4,5,7,6);   // left dir D4 / PWM D5, right dir D7 / PWM D6
#include<Servo.h>Servo myservo;
#include "URM37.h"ultrasonic URM37;double distance;int i=0;int distanceBuffer[3];
void setup(){  myservo.attach(10);  Robot.Direction(LOW,HIGH);   // (left direction, right direction)  Serial.begin (115200);  URM37.Init(8,9);             // ECHO on D8, COMP/TRIG on D9}
void loop(){  myservo.write(90);           // look ahead  Robot.Speed(80,80);          // forward  Measurement();
  if(distance < 35){    Robot.Speed (0,0);         // stop    myservo.write(0);          // look right    Measurement();    delay(200);    double degree_0 = distance;    delay(50);    myservo.write(180);        // look left    Measurement();    delay(200);    double degree_180 = distance;    delay(50);
    if(degree_0 > degree_180){      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(200,-200);   // turn right      delay(200);    }    else{      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(-200,200);   // turn left      delay(200);    }  }  else{    myservo.write(90);    Robot.Speed (100,100);     // forward  }}
void Measurement(){  distanceBuffer[i] = URM37.Distance();  i++;  if(i>2){    i=0;  }  // the largest of the last three readings  distance = distanceBuffer[0]>distanceBuffer[1] && distanceBuffer[0]>distanceBuffer[2]?distanceBuffer[0]:(distanceBuffer[1]>distanceBuffer[2]?distanceBuffer[1]:distanceBuffer[2]);  Serial.print(distance);  Serial.println (" cm");  delay (100);}
Robot.Direction(LOW, HIGH) macht “vorwärts” zu einem LOW-Richtungspegel auf
beiden Seiten, weil das echte Chassis seine Motoren gespiegelt montiert. Die
World gibt das mit Reverse auf beiden Seiten des Panzers an (invertLeft
und invertRight), sodass der Sketch genau DFRobots bleibt.
Die World
Abschnitt betitelt „Die World“Die Szene (in world.html, bearbeitbar mit Edit):
{ "version": 1, "view": "3d", "floor": { "w": 3.0, "h": 2.4, "color": "#d8d2c4", "grid": true }, "objects": [ { "id": "wallN", "type": "wall", "x": 0, "y": 1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallS", "type": "wall", "x": 0, "y": -1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallE", "type": "wall", "x": 1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallW", "type": "wall", "x": -1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "box1", "type": "box", "x": 0.55, "y": 0.5, "rot": 15, "w": 0.25, "d": 0.25, "h": 0.2, "color": "#c0392b" }, { "id": "box2", "type": "box", "x": -0.55, "y": -0.65, "rot": 0, "w": 0.3, "d": 0.18, "h": 0.15, "color": "#d68910" }, { "id": "cyl1", "type": "cylinder", "x": 0.95, "y": -0.55, "r": 0.12, "h": 0.25, "color": "#2e86c1" }, { "id": "cyl2", "type": "cylinder", "x": -0.35, "y": 0.75, "r": 0.09, "h": 0.2, "color": "#7d3c98" }, { "id": "bridge1", "type": "ramp", "profile": "bridge", "x": -0.1, "y": -0.05, "rot": 0, "w": 0.9, "d": 0.4, "h": 0.07, "color": "#8d6e63" }, { "id": "hill1", "type": "ramp", "profile": "hill", "x": 0.9, "y": 0.15, "rot": 0, "w": 0.6, "d": 0.6, "h": 0.06, "color": "#a1887f" }, { "id": "ramp1", "type": "ramp", "profile": "wedge", "x": -0.9, "y": 0.45, "rot": -90, "w": 0.5, "d": 0.35, "h": 0.06, "color": "#bcaaa4" }, { "id": "tank1", "type": "robot", "preset": "tank", "label": "Devastator", "x": -1.05, "y": -0.3, "rot": 0, "color": "#1f2326", "bind": { "left": ["motorL"], "right": ["motorR"], "invertLeft": true, "invertRight": true, "sonar": "urm37", "sonarServo": "servo1" } } ] }- Der URM37 schaut dorthin, wohin der Servo zeigt:
sonarServodreht das Sonar mit dem Winkel des Servos (0 Grad rechts, 90 voraus, 180 links). - Der Panzer klettert bis zu 3 cm hoch, sodass er über die Brücke, den Hügel und die Rampe fährt und vor den Kisten, den Zylindern und den Wänden anhält.
- Jede Lücke zwischen Hindernissen ist breiter als der 22 cm große Panzer, sodass er nie eingeschlossen wird.
Als Nächstes
Abschnitt betitelt „Als Nächstes“- Edit drücken, eine Kiste in den Weg des Panzers schieben und beobachten, wie er scannt und abbiegt.
35inloop()auf20ändern und sehen, wie viel näher er kommt, bevor er sich umschaut.- Einen MPU6050 zum Schaltkreis hinzufügen, ihn im Editor als IMU an den Panzer binden und die Drehrate im Sketch auslesen.