
3D-Welten
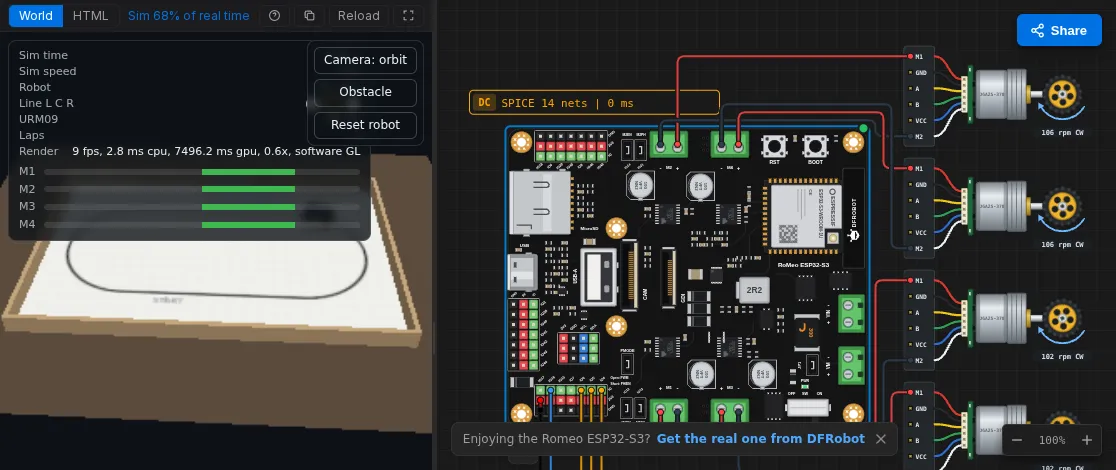
Eine World (Welt) versetzt deine Schaltung in eine physische Szene. Die Firmware läuft auf dem emulierten Board genau so, wie sie es auf dem echten tun würde: Die Motoren, die sie ansteuert, bewegen einen Roboter, die Servos, die sie setzt, drehen einen Arm oder einen Sensor, und die Linien-, Abstands- und Bewegungssensoren lesen, was sich unter und vor dem Roboter befindet. Derselbe Code läuft dann auf der echten Hardware.
Die World öffnen
Abschnitt betitelt „Die World öffnen“Jedes Projekt mit einem Board hat eine 3D-Schaltfläche in der Kopfzeile der Arbeitsfläche, neben der Board-Auswahl:
Beim ersten Mal öffnet sie eine Einführung mit drei Einstiegsmöglichkeiten:
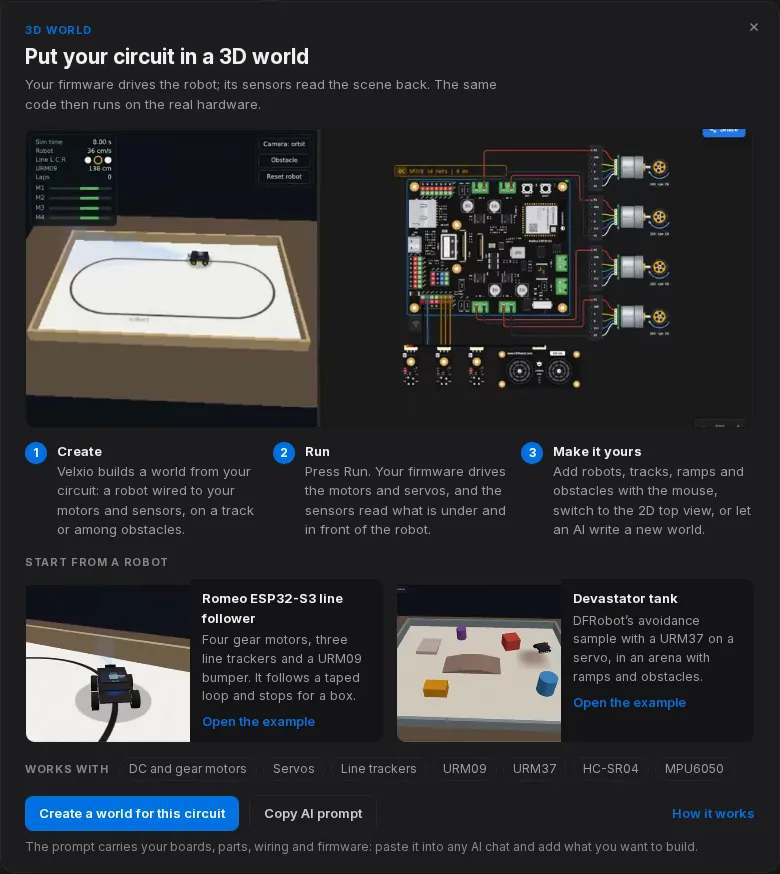
- Start from a robot (Von einem Roboter starten): Öffne ein vollständiges Roboterprojekt (Board, verdrahtete Motoren und Sensoren, Firmware und World) und drücke Run. Es gibt fünf: den Romeo ESP32-S3 Line Follower, den Devastator-Panzer, einen Arduino Uno Line Follower mit einem L293D, einen ESP32-Hindernisausweicher mit einem HC-SR04 und einen ESP32-Roboterarm, dessen vier Servos vier Reglern folgen.
- Create a world for this circuit (Eine World für diese Schaltung erstellen): Velxio baut eine Startszene aus dem, was sich auf deiner Arbeitsfläche befindet. Motoren werden zu einem Roboter (zwei oder vier Räder), Liniensensoren bekommen eine aufgeklebte Spur unter sich, ein Abstandssensor bekommt Hindernisse vor sich, und reine Servos werden zu einem Roboterarm auf einem kleinen Tisch.
- Copy AI prompt (KI-Prompt kopieren): Kopiert eine Kurzbeschreibung mit deinen Boards, Bauteilen, der Verdrahtung und der Firmware für ChatGPT, Claude oder Gemini, damit eine KI jede World schreiben kann, die du beschreibst. Siehe Write your own World.
Sobald das Projekt eine World hat, wechselt die 3D-Schaltfläche zwischen der World und deinem Code.
Run drücken
Abschnitt betitelt „Run drücken“Wenn die Simulation startet, zeigt der Editorbereich die World, und die Arbeitsfläche bleibt daneben, sodass du sehen kannst, wie sich die Motoren in der Schaltung einschalten, während der Roboter fährt. Die Schleife schließt sich etwa 125 Mal pro Sekunde:
- Die Firmware setzt Pins: eine Richtung und einen PWM-Duty-Wert für jeden Motor, einen Impuls für jedes Servo.
- Velxio liest die Ansteuerung jedes Motors (über welchen Treiber die Schaltung auch immer verfügt) und den Winkel jedes Servos und sendet sie an die World.
- Die World bewegt den Roboter und misst die Szene: das Klebeband unter jedem Liniensensor, das nächste Hindernis vor jedem Abstandssensor, die Beschleunigung und Drehrate des Roboters für ein IMU.
- Velxio schreibt diese Messwerte in die Sensorbauteile, und die Firmware liest sie bei ihrem nächsten
digitalRead(),pulseIn()oder I2C-Transfer.
Die World läuft auf der simulierten Uhr des Boards, nicht auf der Echtzeit. Wenn dein Computer die Simulation mit halber Geschwindigkeit ausführt, bewegt sich der Roboter ebenfalls mit halber Geschwindigkeit, und es stimmt weiterhin mit dem millis() der Firmware überein.
Die World-Leiste
Abschnitt betitelt „Die World-Leiste“| Steuerelement | Was es bewirkt |
|---|---|
| World / HTML | Zeigt die Szene oder den dahinterliegenden world.html-Quelltext. |
| Guide | Eine kurze Erklärung der World, über der Szene. |
| Copy AI prompt | Kopiert die Kurzbeschreibung für einen externen KI-Chat (siehe Write your own World). |
| Reload | Startet die World aus ihrer Datei neu. |
| Full screen | Zeigt nur die World. Drücke Esc, um zurückzukehren. |
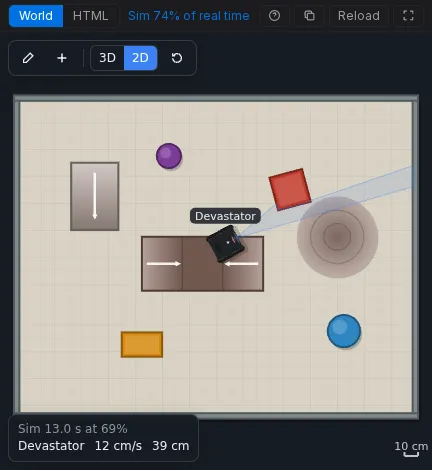
Worlds, die mit Velxios Szenen-Kit erstellt wurden, fügen ihre eigene Werkzeugleiste innerhalb der Szene hinzu: Edit, Add, 3D / 2D, Camera (Orbit, dem Roboter folgen, von oben) und Reset (setzt die Roboter an ihren Startpunkt zurück). Siehe Build a scene.
3D oder 2D
Abschnitt betitelt „3D oder 2D“Die 3D-Ansicht benötigt WebGL. Die 2D-Draufsicht zeichnet dieselbe Szene und führt dieselbe Physik ohne Grafikkarte aus, sodass sie auf jedem Schulcomputer funktioniert, und sie ist der Rückfall, wenn 3D nicht verfügbar ist.
Womit eine World zusammenarbeitet
Abschnitt betitelt „Womit eine World zusammenarbeitet“- Liest: DC-Motoren und Getriebemotoren (hinter einem L293D, einem Transistor oder MOSFET, einem Onboard-Treiber eines Boards oder direkt an einem Pin), Servos und LEDs.
- Speist: den DFRobot Gravity Line Tracker, die Ultraschallsensoren URM09 und URM37, den HC-SR04 und das MPU6050 IMU.
Jedes andere Bauteil (Displays, Summer, RGB-LEDs) funktioniert auf der Arbeitsfläche weiter. Details und Firmware-Rezepte: Motors and sensors.
Es ist eine Datei
Abschnitt betitelt „Es ist eine Datei“Eine World ist eine einzige Datei, world.html, in der Dateigruppe des Boards neben dem Sketch. Sie wird mit dem Projekt gespeichert, geteilt und exportiert, und sie geht niemals auf das Board: Sie wird nicht kompiliert, nicht in den Flash geschrieben und nicht auf die microSD-Karte kopiert. Lösche die Datei, und das Projekt hat keine World.