
Beispiel: Romeo ESP32-S3 Linienfolger
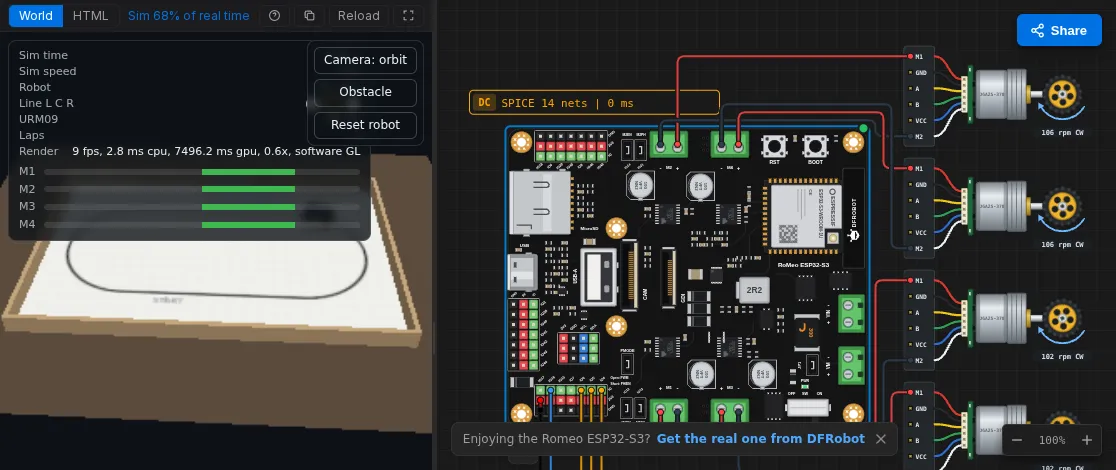
Ein vierrädriger Roboter auf dem DFRobot Romeo ESP32-S3 folgt mit drei Gravity Linientrackern einer geklebten Schleife und hält mit einem URM09-Ultraschallsensor vor einem Hindernis an. Die Firmware ist reiner Arduino-Code; die World zeichnet den Roboter auf seiner Matte und speist die vier Sensoren.
Öffnen: velxio.dev/example/dfrobot-romeo-esp32s3-line-robot-3d und Run (Ausführen) drücken.
| Id | Teil |
|---|---|
dfrobot-romeo-esp32s3 |
DFRobot Romeo ESP32-S3 (vier DRV8876 Motortreiber an Bord) |
motorFL, motorFR, motorRL, motorRR |
Getriebemotor mit Encoder, 50:1 |
lineL, lineC, lineR |
DFRobot Gravity Linientracker (SEN0017) |
urm09 |
DFRobot Gravity URM09 Ultraschall, Trig-Modus (SEN0388) |
Verdrahtung
Abschnitt betitelt „Verdrahtung“| Von | Nach (Romeo ESP32-S3) |
|---|---|
motorFL M1 / M2 |
M1+ / M1- |
motorFR M1 / M2 |
M2+ / M2- |
motorRL M1 / M2 |
M3+ / M3- |
motorRR M1 / M2 |
M4+ / M4- |
lineL OUT |
GPIO 4 |
lineC OUT |
GPIO 5 |
lineR OUT |
GPIO 6 |
urm09 TRIG |
GPIO 16 |
| jeder Sensor VCC / GND | 3V3 / GND |
Firmware
Abschnitt betitelt „Firmware“// DFRobot Romeo ESP32-S3 line-following robot (4WD) with a URM09 bumper.// Motors on the onboard DRV8876 drivers, PH/EN mode:// M1 front-left, M2 front-right, M3 rear-left, M4 rear-right.const int EN[4] = { 12, 14, 9, 47 }; // speed (PWM)const int PH[4] = { 13, 21, 10, 11 }; // direction (HIGH = forward)
// Gravity line trackers (SEN0017): LOW over the black tape, HIGH on white.const int LINE_L = 4, LINE_C = 5, LINE_R = 6;// Gravity URM09 Trig (SEN0388): one pin for trigger and echo.const int URM09 = 16;
const int CRUISE = 150; // 0-255const int TURN_FAST = 170, TURN_SLOW = 40;const float STOP_CM = 15;
void side(bool left, int speed) { // speed -255..255 int a = left ? 0 : 1, b = left ? 2 : 3; bool fwd = speed >= 0; int s = min(abs(speed), 255); digitalWrite(PH[a], fwd ? HIGH : LOW); analogWrite(EN[a], s); digitalWrite(PH[b], fwd ? HIGH : LOW); analogWrite(EN[b], s);}
void drive(int left, int right) { side(true, left); side(false, right); }
float readCm() { pinMode(URM09, OUTPUT); digitalWrite(URM09, LOW); delayMicroseconds(2); digitalWrite(URM09, HIGH); delayMicroseconds(10); digitalWrite(URM09, LOW); pinMode(URM09, INPUT); unsigned long us = pulseIn(URM09, HIGH, 40000); return us == 0 ? 500 : us / 58.0;}
int lastTurn = -1; // -1 left, +1 rightunsigned long lastPing = 0, lastPrint = 0;float cm = 500;
void setup() { Serial.begin(115200); for (int i = 0; i < 4; i++) pinMode(PH[i], OUTPUT); pinMode(LINE_L, INPUT); pinMode(LINE_C, INPUT); pinMode(LINE_R, INPUT); drive(0, 0); Serial.println("Romeo line robot ready");}
void loop() { if (millis() - lastPing >= 50) { lastPing = millis(); cm = readCm(); }
bool L = digitalRead(LINE_L) == LOW; bool C = digitalRead(LINE_C) == LOW; bool R = digitalRead(LINE_R) == LOW;
if (cm < STOP_CM) { drive(0, 0); // something ahead: wait } else if (L && !R) { drive(TURN_SLOW, TURN_FAST); lastTurn = -1; // tape on the left } else if (R && !L) { drive(TURN_FAST, TURN_SLOW); lastTurn = +1; // tape on the right } else if (C) { drive(CRUISE, CRUISE); // centred } else if (lastTurn < 0) { drive(-80, 150); // lost: search left } else { drive(150, -80); // lost: search right }
if (millis() - lastPrint >= 500) { lastPrint = millis(); Serial.printf("line %d%d%d distance %.0f cm\n", L, C, R, cm); } delay(2);}Die World
Abschnitt betitelt „Die World“Die world.html dieses Beispiels ist eine freie World, die für diesen
Roboter geschrieben wurde (siehe
Write your own World): eine 2,4 x 1,6 m
große Matte mit einer 2,1 x 0,9 m großen Schleife aus 22 mm schwarzem
Klebeband und einem Modell des Roboters mit seinen vier Rädern, drei
Linientrackern im Abstand von 18 mm über die Front verteilt und dem URM09
auf der Stoßstange.
In der World:
- Camera (Kamera) wechselt zwischen Orbit, Folge dem Roboter und Draufsicht.
- Obstacle (Hindernis) lässt eine Kiste auf der gegenüberliegenden Geraden fallen. Der URM09 erkennt sie und die Firmware stoppt den Roboter davor; erneut drücken, um die Kiste zu entfernen, und der Roboter fährt weiter.
- Reset robot (Roboter zurücksetzen) setzt ihn an den Start zurück.
- Das Panel zeigt die simulierte Zeit, die Geschwindigkeit, die drei Linientracker, die URM09-Distanz, die Runden und den Antrieb jedes Motors.
Was zu erwarten ist, gemessen bei Velxios eigener Prüfung dieses Beispiels: eine Runde der Schleife in etwa 16 Sekunden simulierter Zeit, nie mehr als 8 mm neben dem Klebeband, und ein Halt 8 bis 11 cm vor der Kiste. Die Firmware entscheidet bei 15 cm; das 50-ms-Ping-Intervall und das Ausrollen der Motoren erklären den Rest, wie bei einem echten Roboter.
Als Nächstes
Abschnitt betitelt „Als Nächstes“- Ändere
CRUISEund die beiden Wendegeschwindigkeiten und beobachte, wie der Roboter die Kurven schneidet oder überfährt. - Ändere
STOP_CM, drücke Obstacle und prüfe, wo er anhält. - Gib
millis()neben den Linienwerten im Serial Monitor aus und vergleiche es mit der simulierten Zeit im Panel der World: sie stimmen überein.