
构建场景
用 Velxio 场景套件创建的世界(每个通过 Create a world for
this circuit 创建的世界,以及 Devastator 竞技场)
都可以用鼠标编辑。更改会保存到 world.html 中,因此会随项目一起移动。
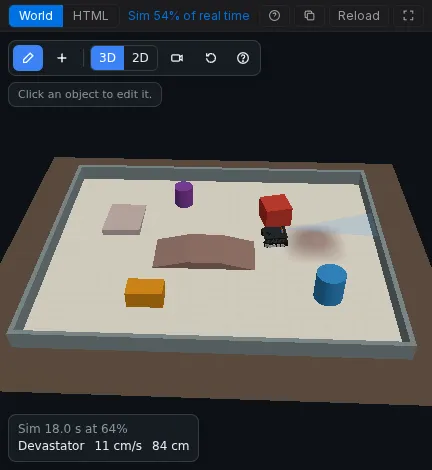
按世界工具栏中的 Edit(铅笔图标)。
-
Add 在地垫上放置一个新对象:
分组 对象 机器人 Robot 2WD、Robot 4WD、Robot tank (Devastator)、Robot arm 赛道 环形、椭圆形、8 字形、直线(地垫上的黑色胶带) 障碍物 箱子、墙壁、圆柱 地形 坡道、桥梁、小山 -
点击对象以选中它并打开其属性。
-
拖动以在地垫上移动它。Q 和 E 旋转它,Shift 以 15 度步长旋转,Delete 删除它。
-
Ctrl+Z 和 Ctrl+Y 撤销和重做。
-
Mat settings 设置地垫的尺寸、颜色和网格。
它在 3D 和 2D 视图中工作方式相同。再次按 Edit 返回 播放模式。
将机器人连接到电路
Section titled “将机器人连接到电路”机器人只使用你给它的电机来移动,只使用你给它的传感器来感知。选中机器人,然后从画布上的部件中选择:
| 字段 | 选择什么 |
|---|---|
| Motors: Left / Right | 每侧一个或两个电机。一侧的速度跟随其电机的平均驱动值。 |
| Reverse left / right | 勾选某一侧,如果其“前进”是负驱动值(其电机接线或安装方向相反)。 |
| Line | 循线传感器,从前部从左到右排列(最多五个,间距 18 mm)。 |
| Sonar | 前保险杠上的距离传感器(URM09、URM37 或 HC-SR04)。 |
| Sonar servo | 转动声纳的舵机:0 度朝右,90 度朝前,180 度朝左。 |
| IMU | 底盘上的 MPU6050。 |
机械臂需要四个舵机:底座、肩部、肘部和夹爪。
| 预设 | 车身 | 全速驱动速度 | 爬升高度 | 类似 |
|---|---|---|---|---|
| 2WD | 15 x 10.5 cm | 0.55 m/s | 1 cm | 经典两轮套件车 |
| 4WD | 20 x 11.5 cm | 0.61 m/s | 1.5 cm | 四轮滑移转向车 |
| Tank | 22.5 x 22 cm | 0.36 m/s | 3 cm | DFRobot Devastator,履带式 |
机器人会停在箱子、墙壁、圆柱和地垫边缘前,并且可以驶过任何不高于其爬升高度的物体。在坡道上,它们会沿斜坡行驶并随之俯仰,上坡时稍慢一些。
在编辑器背后,场景是 world.html 中的一个 JSON 块:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- 单位是米和度。地垫(
floor,w乘h)以原点为中心:x 向右,y 远离你,rot从 +x 逆时针方向。 - 每个对象都有一个唯一的
id、位置x、y,以及可选的rot、color和label。 robot:preset为diff2、diff4或tank。bind包含left、right(电机 id 列表)、invertLeft、invertRight、line(传感器 id,从左到右)、sonar、sonarServo和imu。track:shape为loop、oval、figure8或line,带有w、h和tape(胶带宽度,0.019 到 0.025 m)。w和h是胶带的外边缘,因此其中心线在内部半个胶带宽度处。要在以原点为中心的环形赛道的胶带上启动循线机器人,将其放在底部直道上朝向 +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(对于 0.9 m 环形赛道和 22 mm 胶带,为 -0.439)。box和wall:w、d、h。cylinder:r、h。ramp:profile为wedge(向 +x 方向上升,然后是一个垂直面)、bridge(上、平、下)或hill(一个平滑的凸起,可从任意方向通过),带有w、d、h。声纳能检测到 3 cm 或更高的垂直面,但检测不到斜坡。arm:bind包含base、shoulder、elbow和gripper舵机 id。
bind 中电路没有的 id 会被忽略,因此场景永远不会破坏项目。Devastator 页面展示了一个完整的竞技场。