
教程:模拟CO2传感器
最短的完整可编程传感器:一个从400到5000 ppm的滑块, 一个引脚上的电压,以及一个Arduino读取它。从头到尾十分钟, 之后每个模拟传感器你都会复制这个形状。
你将构建什么
Section titled “你将构建什么” [ CO2传感器芯片 ] [ Arduino Uno ] VCC o------------------------o 5V GND o------------------------o GND OUT o------------------------o A0
滑块 400..5000 ppm -> OUT 0..5 V -> analogRead(A0)第1步:创建芯片
Section titled “第1步:创建芯片”从编辑器的文件资源管理器中添加一个自定义芯片。一个对话框提供
内置模板以及Start from blank(从空白开始);选择空白模板来
跟随操作。无论哪种方式,你最终都会得到两个文件:清单
(chip.json)和源代码(chip.c)。
第2步:清单
Section titled “第2步:清单”三个引脚,一个属性,一个控件。控件的id和
属性的name必须匹配;这就是将它们绑定在一起的方式。
{ "schema": "velxio-chip/v1", "name": "CO2 Sensor", "description": "Analog CO2 sensor with a live ppm slider. OUT maps 400-5000 ppm to 0-5 V.", "pins": ["VCC", "GND", "OUT"], "attributes": [ { "name": "ppm", "label": "CO2 (ppm)", "type": "int", "default": 1000, "min": 400, "max": 5000, "step": 10 } ], "controls": [ { "id": "ppm", "label": "CO2 (ppm)", "type": "range", "min": 400, "max": 5000, "step": 10, "unit": "ppm" } ]}第3步:源代码
Section titled “第3步:源代码”一个重复的定时器将ppm转换为电压并驱动引脚。注意
vx_attr_read 的位置:在回调内部,这样每次滴答都能看到
滑块的当前位置。
#include "velxio-chip.h"
#define PPM_MIN   400.0#define PPM_MAX  5000.0#define VOLTS_MAX   5.0
typedef struct {  vx_pin   out;  vx_attr  ppm;  vx_timer timer;} chip_state_t;
static chip_state_t S;
static void on_tick(void *user_data) {  (void)user_data;  double ppm = vx_attr_read(S.ppm);          /* live slider value */  if (ppm < PPM_MIN) ppm = PPM_MIN;  if (ppm > PPM_MAX) ppm = PPM_MAX;  double volts = (ppm - PPM_MIN) / (PPM_MAX - PPM_MIN) * VOLTS_MAX;  vx_pin_dac_write(S.out, volts);}
void chip_setup(void) {  S.out   = vx_pin_register("OUT", VX_ANALOG);  S.ppm   = vx_attr_register("ppm", 1000);  S.timer = vx_timer_create(on_tick, 0);  vx_timer_start(S.timer, 50000000ULL, true);  /* 50 ms, in nanoseconds */  on_tick(0);                                  /* drive the initial level */  vx_log("co2 sensor ready");}
三个重要的细节:
- 引脚上的
VX_ANALOG。数字引脚不能承载中间 电压,对其调用vx_pin_dac_write不会达到你想要的效果。 vx_timer_start接受纳秒。50000000ULL是50毫秒。这是 第一个芯片中最常见的拼写错误。- 返回前直接调用
on_tick(0)。没有它,引脚将保持在0 V 直到第一个定时器触发,而一个快速的草图会将其读取为虚假的 400 ppm。
按下Compile(编译)。
第4步:接线
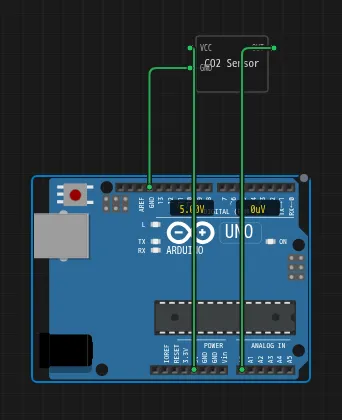
Section titled “第4步:接线”将芯片拖到画布上,放在Arduino Uno旁边,并连接VCC到
5V,GND到GND,以及OUT到A0。
第5步:草图
Section titled “第5步:草图”void setup() { Serial.begin(115200);}
void loop() { int raw = analogRead(A0); float volts = raw * (5.0f / 1023.0f); float ppm = 400.0f + volts / 5.0f * 4600.0f; Serial.print("raw="); Serial.print(raw); Serial.print(" ppm="); Serial.println(ppm, 0); delay(500);}第6步:运行并拖动
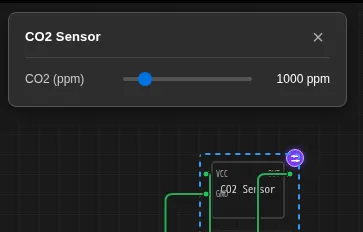
Section titled “第6步:运行并拖动”按下Run(运行),然后点击芯片。滑块面板打开:
拖动它,串行输出在一个delay(500)内跟随:
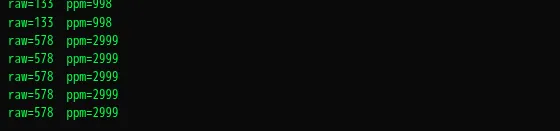
这就是整个循环:滑块写入属性,定时器每秒读取
20次,引脚电压改变,analogRead看到它。
当它不工作时
Section titled “当它不工作时”| 你看到的现象 | 几乎总是 |
|---|---|
| 点击芯片没有任何反应 | 模拟已停止:面板仅在运行时打开 |
| 滑块出现但读数从不变化 | vx_attr_read在chip_setup()中被调用并缓存,而不是在on_tick内部 |
analogRead只返回0或1023 |
引脚被注册为数字模式而不是VX_ANALOG |
| 值更新一次然后冻结 | vx_timer_start被调用时repeat为false,或者间隔以毫秒为单位写入,因此下一次滴答在50000秒之后 |
| 串行显示400 ppm持续片刻 | 缺少初始的on_tick(0)调用 |
- 数字协议背后的相同思路: 通过I2C的温度和湿度。
- 你可以在
controls中放入的每个字段: 参考。 - 为其他项目保留它:我的芯片。