
シーンを構築する
Velxioのシーンキットで作成したWorld(Create a world for this circuitで作成されるすべてのWorld、およびDevastatorアリーナ)は、マウスで編集できます。変更はworld.htmlに保存されるため、プロジェクトと一緒に移動します。
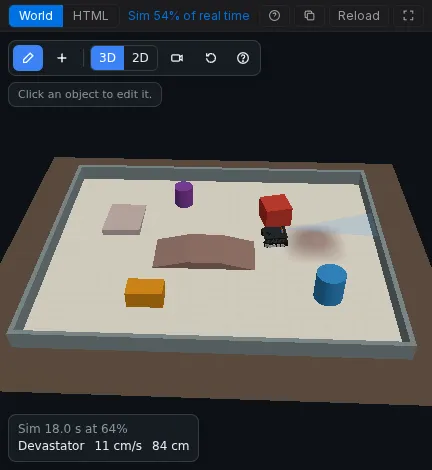
WorldのツールバーでEdit(鉛筆アイコン)を押します。
-
Addでマット上に新しいオブジェクトを配置します:
グループ オブジェクト Robots Robot 2WD、Robot 4WD、Robot tank(Devastator)、Robot arm Tracks ループ、楕円、8の字、直線(マット上の黒テープ) Obstacles ボックス、壁、シリンダー Terrain ランプ、橋、丘 -
オブジェクトをクリックして選択し、プロパティを開きます。
-
ドラッグしてマット上で移動します。QとEで回転、Shiftで15度刻みに回転、Deleteで削除します。
-
Ctrl+ZとCtrl+Yで元に戻す・やり直し。
-
Mat settingsでマットのサイズ、色、グリッドを設定します。
3Dビューと2Dビューでも同じように動作します。もう一度Editを押すとプレイモードに戻ります。
ロボットを回路に接続する
Section titled “ロボットを回路に接続する”ロボットは与えたモーターでのみ動き、与えたセンサーのみをフィードします。ロボットを選択し、キャンバス上のパーツから選択します:
| フィールド | 選択するもの |
|---|---|
| Motors: Left / Right | 片側につき1つまたは2つのモーター。片側の速度はそのモーターの平均駆動に従います。 |
| Reverse left / right | 「前進」が負の駆動になる側(モーターが逆に配線または取り付けられている)にチェックを入れます。 |
| Line | ライントラッカー、前面に左から右へ(最大5つ、18 mm間隔)。 |
| Sonar | フロントバンパーの距離センサー(URM09、URM37、HC-SR04)。 |
| Sonar servo | ソナーを回転させるサーボ:0度は右、90度は前方、180度は左を向きます。 |
| IMU | シャーシ上のMPU6050。 |
ロボットアームは4つのサーボを使用します:ベース、ショルダー、エルボー、グリッパー。
| プリセット | ボディ | フル駆動速度 | 登坂高 | 類似 |
|---|---|---|---|---|
| 2WD | 15 x 10.5 cm | 0.55 m/s | 1 cm | クラシックな2輪キットカー |
| 4WD | 20 x 11.5 cm | 0.61 m/s | 1.5 cm | 4輪スキッドステアカー |
| Tank | 22.5 x 22 cm | 0.36 m/s | 3 cm | DFRobot Devastator、クローラー |
ロボットはボックス、壁、シリンダー、マットの端で停止し、登坂高以下のものは乗り越えます。ランプでは斜面を登り、斜面に合わせてピッチし、上りでは少し遅くなります。
エディターの背後では、シーンはworld.html内のJSONブロックです:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- 単位はメートルと度です。マット(
floor、w×h)は原点を中心とします:xは右、yは手前から奥へ、rotは+xから反時計回りです。 - すべてのオブジェクトには一意の
id、位置x、y、およびオプションでrot、color、labelがあります。 robot:presetはdiff2、diff4、tankです。bindにはleft、right(モーターIDのリスト)、invertLeft、invertRight、line(センサーID、左から右)、sonar、sonarServo、imuが含まれます。track:shapeはloop、oval、figure8、lineで、w、h、tape(テープ幅、0.019〜0.025 m)があります。wとhはテープの外縁であるため、その中心線はテープ幅の半分内側を通ります。原点を中心とするループのテープ上でライントレーサーを開始するには、+x方向に向かう下側の直線に配置します:x: -0.3, y: -(h/2 - tape/2), rot: 0(0.9 mループ、22 mmテープの場合-0.439)。boxとwall:w、d、h。cylinder:r、h。ramp:profileはwedge(+xに向かって上昇し、その後垂直面)、bridge(上り、平坦、下り)、hill(滑らかな隆起、どの方向からも通過可能)で、w、d、hがあります。ソナーは3 cm以上の垂直面を検出し、斜面は検出しません。arm:bindにはbase、shoulder、elbow、gripperのサーボIDが含まれます。
bind内の回路に存在しないIDは無視されるため、シーンがプロジェクトを壊すことはありません。Devastatorページに完全なアリーナの例があります。