
3Dワールド
ワールドは、回路を物理的なシーンに配置します。ファームウェアは実機とまったく同じようにエミュレートされたボード上で動作します。駆動するモーターがロボットを動かし、設定するサーボがアームやセンサーを回し、ラインセンサー・距離センサー・モーションセンサーがロボットの下や前方にあるものを読み取ります。同じコードがそのまま実機でも動作します。
ワールドを開く
Section titled “ワールドを開く”ボードのあるプロジェクトには、キャンバスヘッダーのボードセレクターの隣に3Dボタンがあります。
初回は、3つの開始方法を紹介する画面が開きます。
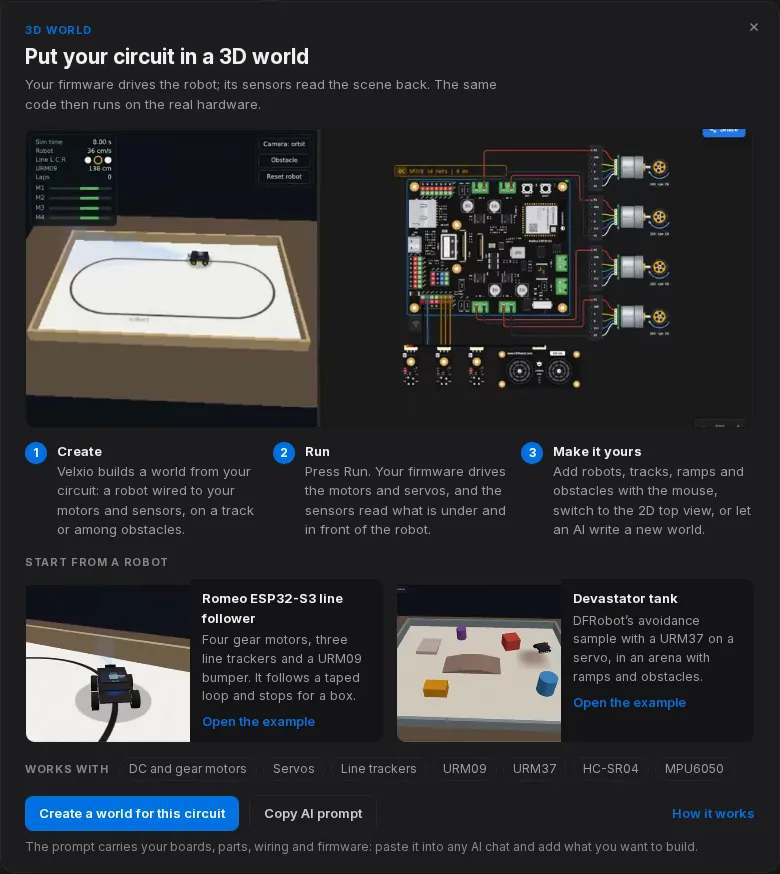
- ロボットから始める: 完成したロボットプロジェクト(ボード、配線済みのモーターとセンサー、ファームウェア、ワールド)を開き、Runを押します。5種類あります。Romeo ESP32-S3ライントレーサー、Devastatorタンク、L293Dを使ったArduino Unoライントレーサー、HC-SR04を使ったESP32障害物回避ロボット、4つのサーボが4つのノブに追従するESP32ロボットアームです。
- この回路用のワールドを作成: Velxioがキャンバス上の内容から開始シーンを構築します。モーターはロボット(2輪または4輪)になり、ラインセンサーの下にはテープで引かれたトラックが配置され、距離センサーの前方には障害物が置かれ、サーボだけの場合は小さなテーブル上のロボットアームになります。
- AIプロンプトをコピー: ボード、パーツ、配線、ファームウェアを含む概要をコピーしてChatGPT、Claude、Geminiに渡し、AIに任意のワールドを書かせることができます。独自のワールドを作成するを参照してください。
プロジェクトにワールドができると、3Dボタンでワールドとコードを切り替えられます。
Runを押す
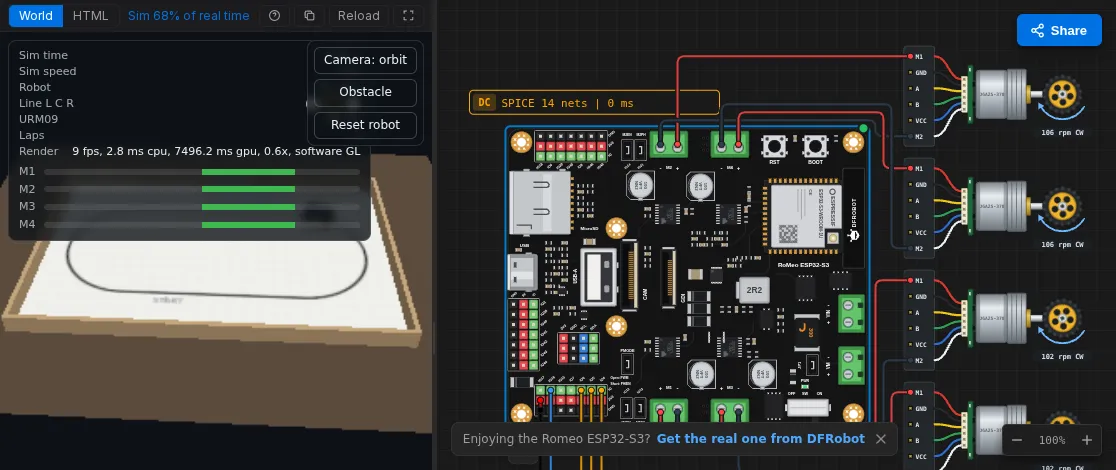
Section titled “Runを押す”シミュレーションが開始されると、エディター領域にワールドが表示され、キャンバスがその隣に残ります。ロボットが走行する間に回路側でモーターが回る様子を確認できます。このループは1秒間に約125回繰り返されます。
- ファームウェアがピンを設定します。各モーターの方向とPWMデューティ、各サーボのパルスです。
- Velxioが各モーターの駆動状態(回路がどのドライバーを使っていても)と各サーボの角度を読み取り、ワールドに送ります。
- ワールドがロボットを動かし、シーンを計測します。各ラインセンサーの下のテープ、各距離センサーの前方の最も近い障害物、IMU用のロボットの加速度と旋回速度です。
- Velxioがそれらの読み取り値をセンサーパーツに書き込み、ファームウェアが次の
digitalRead()、pulseIn()、またはI2C転送でそれらを読み取ります。
ワールドは実時間ではなく、ボードのシミュレーションクロックで動作します。コンピューターがシミュレーションを半分の速度で実行すると、ロボットも半分の速度で動きますが、ファームウェアのmillis()とは引き続き一致します。
ワールドバー
Section titled “ワールドバー”| コントロール | 動作 |
|---|---|
| World / HTML | シーンを表示するか、その背後にあるworld.htmlのソースを表示します。 |
| Guide | シーンの上にワールドの簡単な説明を表示します。 |
| Copy AI prompt | 外部のAIチャット用の概要をコピーします(独自のワールドを作成するを参照)。 |
| Reload | ファイルからワールドを再起動します。 |
| Full screen | ワールドのみを表示します。Escで戻ります。 |
Velxioのシーンキットで作成したワールドは、シーン内に独自のツールバーを追加します。Edit、Add、3D / 2D、Camera(オービット、ロボット追従、真上から)、Reset(ロボットを開始位置に戻す)です。シーンを構築するを参照してください。
3Dまたは2D
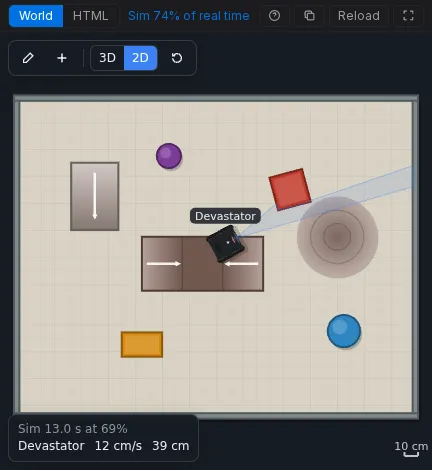
Section titled “3Dまたは2D”3DビューにはWebGLが必要です。2Dトップビューは同じシーンを描画し、グラフィックスカードなしで同じ物理演算を実行するため、どの学校のコンピューターでも動作し、3Dが利用できない場合のフォールバックにもなります。
ワールドが対応するもの
Section titled “ワールドが対応するもの”- 読み取り: DCモーターとギアモーター(L293D、トランジスタやMOSFET、ボードのオンボードドライバー経由、またはピンに直接接続)、サーボ、LED。
- 入力: DFRobot Gravityライントラッカー、URM09およびURM37超音波センサー、HC-SR04、MPU6050 IMU。
その他のすべてのパーツ(ディスプレイ、ブザー、RGB LED)はキャンバス上で引き続き動作します。詳細とファームウェアのレシピはMotors and sensorsを参照してください。
ファイルとして保存される
Section titled “ファイルとして保存される”ワールドは1つのファイルworld.htmlで、スケッチの隣にあるボードのファイルグループに保存されます。プロジェクトとともに保存・共有・エクスポートされ、ボードには送られません。コンパイルもされず、フラッシュにも書き込まれず、microSDカードにもコピーされません。ファイルを削除すると、プロジェクトにはワールドがなくなります。