
Сборка сцены
Мир, созданный с помощью набора сцен Velxio (каждый Мир, который создаёт Create a world for this circuit, и арена Devastator), можно редактировать мышью. Изменения сохраняются в world.html, поэтому они следуют за проектом куда угодно.
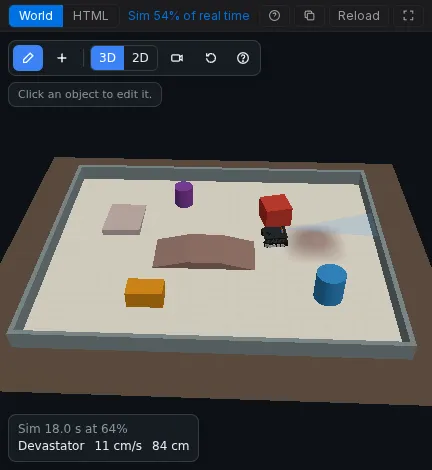
Режим редактирования
Заголовок раздела «Режим редактирования»Нажмите Edit (карандаш) на панели инструментов Мира.
-
Add (Добавить) размещает новый объект на коврике:
Группа Объекты Robots Robot 2WD, Robot 4WD, Robot tank (Devastator), Robot arm Tracks Loop, oval, figure 8, straight (чёрная лента на коврике) Obstacles Box, wall, cylinder Terrain Ramp, bridge, hill -
Click (щелчок) по объекту выделяет его и открывает его свойства.
-
Drag (перетаскивание) перемещает его по коврику. Q и E вращают его, Shift вращает шагами по 15 градусов, Delete удаляет его.
-
Ctrl+Z и Ctrl+Y отменяют и повторяют действия.
-
Mat settings (Настройки коврика) задаёт размер, цвет и сетку коврика.
Это работает одинаково в 3D- и 2D-виде. Нажмите Edit снова, чтобы вернуться в режим воспроизведения.
Подключение робота к схеме
Заголовок раздела «Подключение робота к схеме»Робот движется только с теми моторами, которые вы ему дадите, и получает данные только с тех датчиков, которые вы ему дадите. Выберите робота и укажите из деталей на вашем холсте:
| Поле | Что выбрать |
|---|---|
| Motors: Left / Right | Один или два мотора на сторону. Скорость стороны следует среднему приводу её моторов. |
| Reverse left / right | Отметьте сторону, у которой “вперёд” соответствует отрицательному приводу (её мотор подключён или установлен наоборот). |
| Line | Датчики линии, слева направо по передней части (до пяти, с шагом 18 мм). |
| Sonar | Датчик расстояния на переднем бампере (URM09, URM37 или HC-SR04). |
| Sonar servo | Серво, поворачивающее сонар: 0 градусов смотрит вправо, 90 вперёд, 180 влево. |
| IMU | MPU6050 на шасси. |
Робот-манипулятор принимает четыре серво: основание, плечо, локоть и захват.
| Пресет | Корпус | Скорость полного привода | Преодолевает | Похож на |
|---|---|---|---|---|
| 2WD | 15 x 10.5 см | 0.55 м/с | 1 см | классическая двухколёсная машинка |
| 4WD | 20 x 11.5 см | 0.61 м/с | 1.5 см | четырёхколёсная машина со скользящим поворотом |
| Tank | 22.5 x 22 см | 0.36 м/с | 3 см | DFRobot Devastator, гусеничный |
Роботы останавливаются перед коробками, стенами, цилиндрами и краем коврика и проезжают над всем, что не выше их высоты преодоления. На пандусе они поднимаются по склону и наклоняются вместе с ним, немного медленнее в гору.
Формат сцены
Заголовок раздела «Формат сцены»За редактором сцена представляет собой блок JSON в world.html:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- Единицы измерения: метры и градусы. Коврик (
floor,wнаh) центрирован в начале координат: x вправо, y от вас,rotпротив часовой стрелки от +x. - У каждого объекта есть уникальный
id, позицияx,yи, необязательно,rot,colorиlabel. robot:presetравенdiff2,diff4илиtank.bindсодержитleft,right(списки id моторов),invertLeft,invertRight,line(id датчиков, слева направо),sonar,sonarServoиimu.track:shapeравенloop,oval,figure8илиline, сw,hиtape(ширина ленты, от 0.019 до 0.025 м).wиhзадают внешний край ленты, поэтому её осевая линия проходит на половину ширины ленты внутри. Чтобы запустить следование по линии на ленте петли, центрированной в начале координат, поставьте его на нижнюю прямую с направлением +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(-0.439 для петли 0.9 м с лентой 22 мм).boxиwall:w,d,h.cylinder:r,h.ramp:profileравенwedge(поднимается к +x, затем вертикальная грань),bridge(вверх, ровно, вниз) илиhill(плавный бугор, преодолимый с любой стороны), сw,d,h. Сонар видит вертикальные грани от 3 см и выше, но никогда не склоны.arm:bindсодержит id сервоbase,shoulder,elbowиgripper.
Id в bind, которых нет в схеме, игнорируются, поэтому сцена никогда не ломает проект. Страница Devastator показывает полную арену.