
Пример: робот-следопыт Romeo ESP32-S3
Четырёхколёсный робот на DFRobot Romeo ESP32-S3 следует по замкнутой трассе из ленты с тремя датчиками линии Gravity и останавливается перед препятствием с помощью ультразвукового датчика URM09. Прошивка написана на чистом Arduino-коде; Мир рисует робота на его коврике и передаёт показания четырёх датчиков.
Открыть: velxio.dev/example/dfrobot-romeo-esp32s3-line-robot-3d и нажмите Run (Запуск).
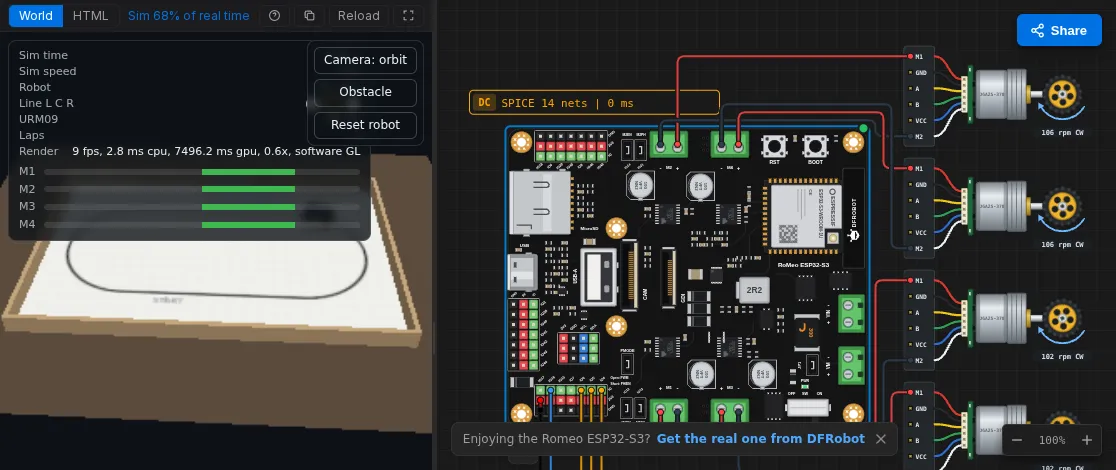
Компоненты
Заголовок раздела «Компоненты»| Id | Компонент |
|---|---|
dfrobot-romeo-esp32s3 |
DFRobot Romeo ESP32-S3 (четыре драйвера двигателей DRV8876 на плате) |
motorFL, motorFR, motorRL, motorRR |
Редукторный двигатель с энкодером, 50:1 |
lineL, lineC, lineR |
DFRobot Gravity line tracker (SEN0017) |
urm09 |
DFRobot Gravity URM09 ультразвуковой, режим Trig (SEN0388) |
Подключение
Заголовок раздела «Подключение»| От | К (Romeo ESP32-S3) |
|---|---|
motorFL M1 / M2 |
M1+ / M1- |
motorFR M1 / M2 |
M2+ / M2- |
motorRL M1 / M2 |
M3+ / M3- |
motorRR M1 / M2 |
M4+ / M4- |
lineL OUT |
GPIO 4 |
lineC OUT |
GPIO 5 |
lineR OUT |
GPIO 6 |
urm09 TRIG |
GPIO 16 |
| каждый датчик VCC / GND | 3V3 / GND |
Прошивка
Заголовок раздела «Прошивка»// DFRobot Romeo ESP32-S3 line-following robot (4WD) with a URM09 bumper.// Motors on the onboard DRV8876 drivers, PH/EN mode:// M1 front-left, M2 front-right, M3 rear-left, M4 rear-right.const int EN[4] = { 12, 14, 9, 47 }; // speed (PWM)const int PH[4] = { 13, 21, 10, 11 }; // direction (HIGH = forward)
// Gravity line trackers (SEN0017): LOW over the black tape, HIGH on white.const int LINE_L = 4, LINE_C = 5, LINE_R = 6;// Gravity URM09 Trig (SEN0388): one pin for trigger and echo.const int URM09 = 16;
const int CRUISE = 150; // 0-255const int TURN_FAST = 170, TURN_SLOW = 40;const float STOP_CM = 15;
void side(bool left, int speed) { // speed -255..255 int a = left ? 0 : 1, b = left ? 2 : 3; bool fwd = speed >= 0; int s = min(abs(speed), 255); digitalWrite(PH[a], fwd ? HIGH : LOW); analogWrite(EN[a], s); digitalWrite(PH[b], fwd ? HIGH : LOW); analogWrite(EN[b], s);}
void drive(int left, int right) { side(true, left); side(false, right); }
float readCm() { pinMode(URM09, OUTPUT); digitalWrite(URM09, LOW); delayMicroseconds(2); digitalWrite(URM09, HIGH); delayMicroseconds(10); digitalWrite(URM09, LOW); pinMode(URM09, INPUT); unsigned long us = pulseIn(URM09, HIGH, 40000); return us == 0 ? 500 : us / 58.0;}
int lastTurn = -1; // -1 left, +1 rightunsigned long lastPing = 0, lastPrint = 0;float cm = 500;
void setup() { Serial.begin(115200); for (int i = 0; i < 4; i++) pinMode(PH[i], OUTPUT); pinMode(LINE_L, INPUT); pinMode(LINE_C, INPUT); pinMode(LINE_R, INPUT); drive(0, 0); Serial.println("Romeo line robot ready");}
void loop() { if (millis() - lastPing >= 50) { lastPing = millis(); cm = readCm(); }
bool L = digitalRead(LINE_L) == LOW; bool C = digitalRead(LINE_C) == LOW; bool R = digitalRead(LINE_R) == LOW;
if (cm < STOP_CM) { drive(0, 0); // something ahead: wait } else if (L && !R) { drive(TURN_SLOW, TURN_FAST); lastTurn = -1; // tape on the left } else if (R && !L) { drive(TURN_FAST, TURN_SLOW); lastTurn = +1; // tape on the right } else if (C) { drive(CRUISE, CRUISE); // centred } else if (lastTurn < 0) { drive(-80, 150); // lost: search left } else { drive(150, -80); // lost: search right }
if (millis() - lastPrint >= 500) { lastPrint = millis(); Serial.printf("line %d%d%d distance %.0f cm\n", L, C, R, cm); } delay(2);}Файл world.html этого примера — это свободный Мир, написанный для данного робота (см.
Напишите свой Мир): коврик 2,4 x 1,6 м с
замкнутой трассой 2,1 x 0,9 м из чёрной ленты шириной 22 мм и модель робота с его
четырьмя колёсами, тремя датчиками линии на расстоянии 18 мм друг от друга по фронту
и URM09 на бампере.
Внутри Мира:
- Camera (Камера) переключает режимы: облёт по орбите, слежение за роботом и вид сверху.
- Obstacle (Препятствие) ставит коробку на дальнем прямом участке. URM09 видит её, и прошивка останавливает робота перед ней; нажмите ещё раз, чтобы убрать коробку, и робот поедет дальше.
- Reset robot (Сброс робота) возвращает его на старт.
- Панель показывает модельное время, скорость, три датчика линии, расстояние по URM09, круги и привод каждого двигателя.
Что ожидать, по результатам собственной проверки этого примера в Velxio: один круг по трассе примерно за 16 секунд модельного времени, отклонение от ленты не более 8 мм и остановка в 8–11 см перед коробкой. Прошивка принимает решение на 15 см; интервал опроса 50 мс и выбег двигателей объясняют остальное, как и на реальном роботе.
Что попробовать дальше
Заголовок раздела «Что попробовать дальше»- Измените
CRUISEи две скорости поворота и посмотрите, как робот срезает или проскакивает повороты. - Измените
STOP_CM, нажмите Obstacle и проверьте, где он остановится. - Выведите
millis()рядом с показаниями датчиков линии в мониторе порта и сравните с модельным временем на панели Мира: они совпадают.