
Crear una escena
Un World creado con el kit de escenas de Velxio (todos los World que crea Create a world for
this circuit, y la arena Devastator)
se puede editar con el ratón. Los cambios se guardan en world.html, así que van
allá donde vaya el proyecto.
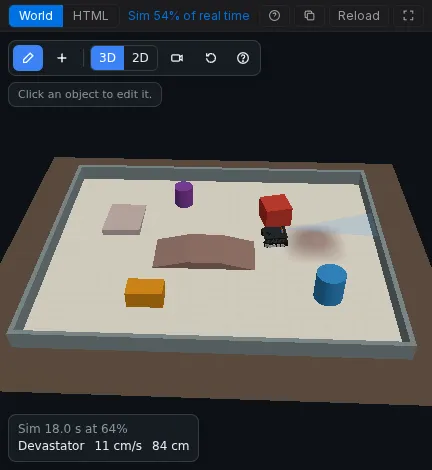
Modo de edición
Sección titulada «Modo de edición»Pulsa Edit (el lápiz) en la barra de herramientas del World.
-
Add coloca un nuevo objeto sobre la alfombrilla:
Grupo Objetos Robots Robot 2WD, Robot 4WD, Robot tank (Devastator), Robot arm Tracks Loop, oval, figure 8, straight (cinta negra sobre la alfombrilla) Obstacles Box, wall, cylinder Terrain Ramp, bridge, hill -
Click en un objeto para seleccionarlo y abrir sus propiedades.
-
Drag para moverlo sobre la alfombrilla. Q y E lo rotan, Shift rota en pasos de 15 grados, Delete lo elimina.
-
Ctrl+Z y Ctrl+Y deshacen y rehacen.
-
Mat settings ajusta el tamaño, el color y la rejilla de la alfombrilla.
Funciona igual en la vista 3D y en la 2D. Pulsa Edit de nuevo para volver al modo de juego.
Conectar un robot al circuito
Sección titulada «Conectar un robot al circuito»Un robot solo se mueve con los motores que le des, y solo alimenta los sensores que le des. Selecciona el robot y elige, entre las piezas de tu lienzo:
| Campo | Qué elegir |
|---|---|
| Motors: Left / Right | Uno o dos motores por lado. La velocidad de un lado sigue la media de accionamiento de sus motores. |
| Reverse left / right | Marca un lado cuyo “adelante” es un accionamiento negativo (su motor está cableado o montado al revés). |
| Line | Seguidores de línea, de izquierda a derecha por el frontal (hasta cinco, a 18 mm de distancia). |
| Sonar | Un sensor de distancia en el parachoques delantero (URM09, URM37 o HC-SR04). |
| Sonar servo | Un servo que gira el sonar: 0 grados mira a la derecha, 90 al frente, 180 a la izquierda. |
| IMU | Un MPU6050 en el chasis. |
Un brazo robótico toma cuatro servos: base, hombro, codo y pinza.
| Preset | Cuerpo | Velocidad a pleno accionamiento | Trepa | Como |
|---|---|---|---|---|
| 2WD | 15 x 10,5 cm | 0,55 m/s | 1 cm | el clásico coche kit de dos ruedas |
| 4WD | 20 x 11,5 cm | 0,61 m/s | 1,5 cm | un coche de cuatro ruedas skid-steer |
| Tank | 22,5 x 22 cm | 0,36 m/s | 3 cm | el DFRobot Devastator, con orugas |
Los robots se detienen contra cajas, paredes, cilindros y el borde de la alfombrilla, y pasan por encima de cualquier cosa que no sea más alta que su altura de trepa. En una rampa suben por la pendiente y se inclinan con ella, un poco más despacio cuesta arriba.
El formato de la escena
Sección titulada «El formato de la escena»Detrás del editor, la escena es un bloque JSON en world.html:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- Las unidades son metros y grados. La alfombrilla (
floor,wporh) está centrada en el origen: x hacia la derecha, y alejándose de ti,roten sentido antihorario desde +x. - Cada objeto tiene un
idúnico, una posiciónx,y, y opcionalmenterot,colorylabel. robot:presetesdiff2,diff4otank.bindcontieneleft,right(listas de ids de motores),invertLeft,invertRight,line(ids de sensores, de izquierda a derecha),sonar,sonarServoeimu.track:shapeesloop,oval,figure8oline, conw,hytape(el ancho de la cinta, de 0,019 a 0,025 m).wyhson el borde exterior de la cinta, así que su línea central discurre media anchura de cinta hacia dentro. Para arrancar un seguidor de línea sobre la cinta de un loop centrado en el origen, colócalo en el tramo recto inferior con rumbo +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(-0,439 para un loop de 0,9 m con cinta de 22 mm).boxywall:w,d,h.cylinder:r,h.ramp:profileeswedge(sube hacia +x, luego una cara vertical),bridge(sube, plano, baja) ohill(un bulto suave, cruzable desde cualquier lado), conw,d,h. El sonar ve caras verticales de 3 cm o más, nunca pendientes.arm:bindcontiene los ids de servobase,shoulder,elbowygripper.
Los ids en bind que el circuito no tiene se ignoran, así que una escena nunca
rompe el proyecto. La página Devastator
muestra una arena completa.