
Mundos 3D
Un Mundo coloca tu circuito en una escena física. El firmware se ejecuta en la placa emulada exactamente como lo haría en la real: los motores que controla mueven un robot, los servos que ajusta giran un brazo o un sensor, y los sensores de línea, distancia y movimiento leen lo que hay debajo y delante del robot. El mismo código se ejecuta después en el hardware real.
Abrir el Mundo
Sección titulada «Abrir el Mundo»Cada proyecto con una placa tiene un botón 3D en la cabecera del lienzo, junto al selector de placa:
La primera vez, abre una introducción con tres formas de empezar:
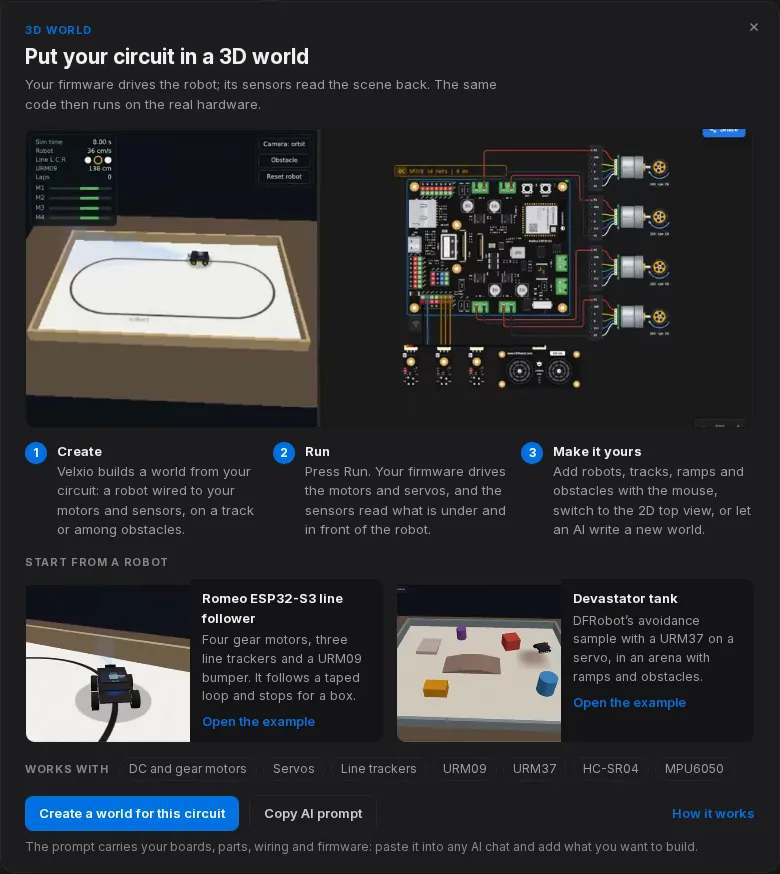
- Start from a robot (Empezar desde un robot): abre un proyecto de robot completo (placa, motores y sensores cableados, firmware y Mundo) y pulsa Run. Hay cinco: el seguidor de línea Romeo ESP32-S3, el tanque Devastator, un seguidor de línea Arduino Uno con un L293D, un evitador de obstáculos ESP32 con un HC-SR04, y un brazo robot ESP32 cuyos cuatro servos siguen cuatro potenciómetros.
- Create a world for this circuit (Crear un mundo para este circuito): Velxio construye una escena inicial a partir de lo que hay en tu lienzo. Los motores se convierten en un robot (dos o cuatro ruedas), los sensores de línea obtienen una pista con cinta debajo, un sensor de distancia obtiene obstáculos delante, y los servos solos se convierten en un brazo robot sobre una pequeña mesa.
- Copy AI prompt (Copiar prompt de IA): copia un resumen con tus placas, componentes, cableado y firmware para ChatGPT, Claude o Gemini, para que una IA pueda escribir cualquier Mundo que describas. Consulta Escribe tu propio Mundo.
Una vez que el proyecto tiene un Mundo, el botón 3D alterna entre el Mundo y tu código.
Pulsar Run
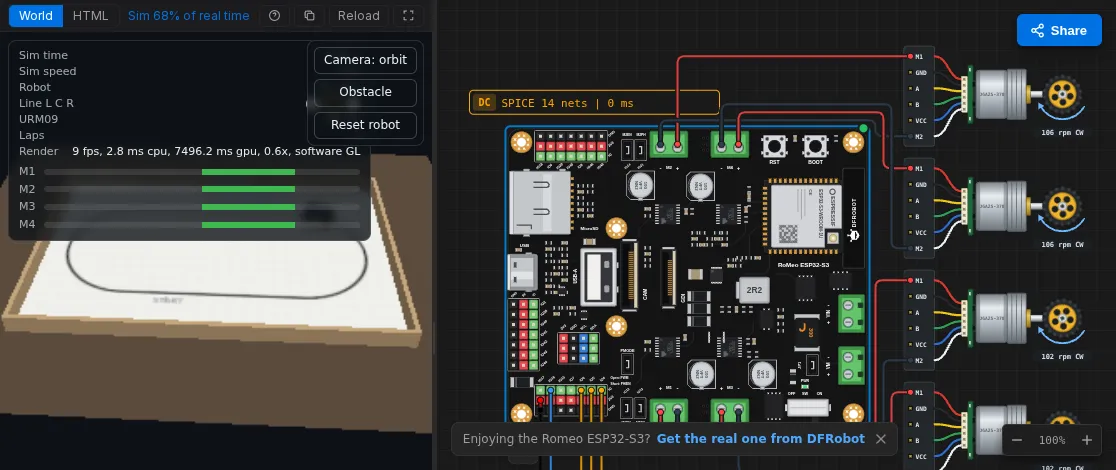
Sección titulada «Pulsar Run»Cuando comienza la simulación, el área del editor muestra el Mundo y el lienzo permanece junto a él, para que puedas ver los motores girar en el circuito mientras el robot se desplaza. El bucle se cierra unas 125 veces por segundo:
- El firmware ajusta los pines: una dirección y un ciclo PWM para cada motor, un pulso para cada servo.
- Velxio lee el accionamiento de cada motor (a través del driver que use el circuito) y el ángulo de cada servo, y los envía al Mundo.
- El Mundo mueve el robot y mide la escena: la cinta bajo cada sensor de línea, el obstáculo más cercano delante de cada sensor de distancia, la aceleración y la velocidad de giro del robot para una IMU.
- Velxio escribe esas lecturas en los componentes sensores, y el firmware las lee
en su siguiente
digitalRead(),pulseIn()o transferencia I2C.
El Mundo se ejecuta con el reloj simulado de la placa, no con el tiempo real. Si tu
ordenador ejecuta la simulación a media velocidad, el robot se mueve también a media velocidad,
y sigue coincidiendo con el millis() del firmware.
La barra del Mundo
Sección titulada «La barra del Mundo»| Control | Qué hace |
|---|---|
| World / HTML | Muestra la escena, o el código fuente world.html que hay detrás. |
| Guide | Una breve explicación del Mundo, sobre la escena. |
| Copy AI prompt | Copia el resumen para un chat de IA externo (consulta Escribe tu propio Mundo). |
| Reload | Reinicia el Mundo desde su archivo. |
| Full screen | Muestra solo el Mundo. Pulsa Esc para volver. |
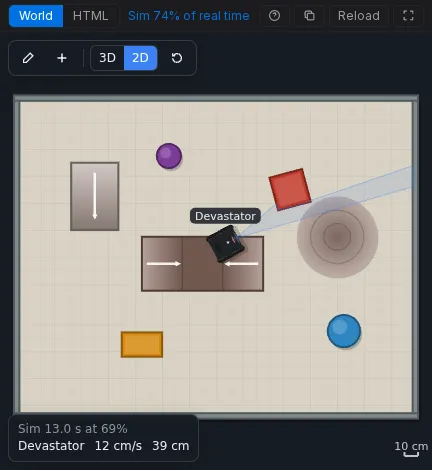
Los Mundos creados con el kit de escenas de Velxio añaden su propia barra de herramientas dentro de la escena: Edit, Add, 3D / 2D, Camera (orbit, follow the robot, from above) y Reset (devuelve los robots a su posición inicial). Consulta Construir una escena.
3D o 2D
Sección titulada «3D o 2D»La vista 3D necesita WebGL. La vista superior 2D dibuja la misma escena y ejecuta la misma física sin tarjeta gráfica, así que funciona en cualquier ordenador de colegio, y es la alternativa cuando 3D no está disponible.
Con qué funciona un Mundo
Sección titulada «Con qué funciona un Mundo»- Lee: motores DC y motorreductores (detrás de un L293D, un transistor o MOSFET, el driver integrado de una placa, o directamente en un pin), servos y LEDs.
- Alimenta: el seguidor de línea DFRobot Gravity, los sensores ultrasónicos URM09 y URM37, el HC-SR04 y la IMU MPU6050.
Todos los demás componentes (pantallas, zumbadores, LEDs RGB) siguen funcionando en el lienzo. Detalles y recetas de firmware: Motores y sensores.
Es un archivo
Sección titulada «Es un archivo»Un Mundo es un solo archivo, world.html, en el grupo de archivos de la placa junto al
sketch. Se guarda, comparte y exporta con el proyecto, y nunca va
a la placa: no se compila, no se escribe en la flash ni se copia a la
tarjeta microSD. Elimina el archivo y el proyecto se queda sin Mundo.