
Ejemplo: Tanque Devastator
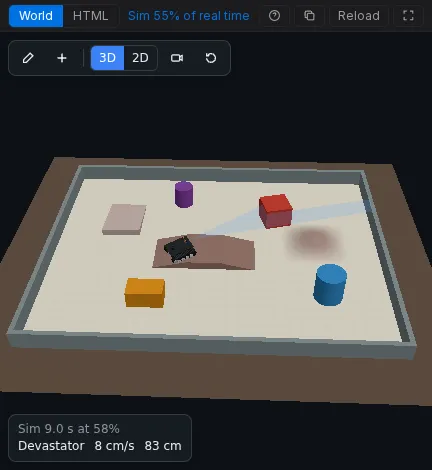
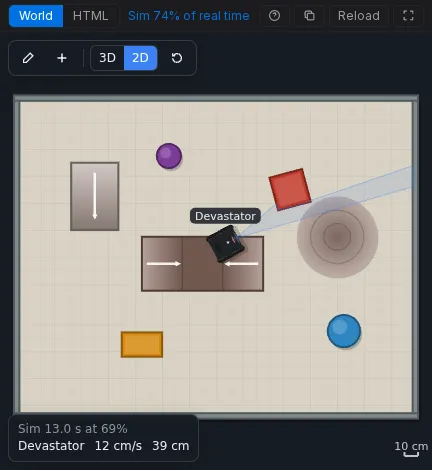
El tanque Devastator de DFRobot sobre un Romeo BLE ejecuta el ejemplo de evitación de obstáculos del propio DFRobot. Avanza hasta que el URM37 de su servo lee menos de 35 cm, mira a la derecha y a la izquierda, retrocede y gira hacia el lado con más espacio. El World es una arena con obstáculos cuadrados y redondos, un puente, una colina y una rampa, hecha con el kit de escenas, para que puedas editarla con el ratón.
Abrirlo: velxio.dev/example/dfrobot-devastator-tank-avoidance y pulsa Run.
| Id | Pieza |
|---|---|
dfrobot-romeo-ble |
DFRobot Romeo BLE (dos canales de motor en placa) |
motorL, motorR |
Motorreductor con encoder, 45:1 |
servo1 |
Servo que orienta el sonar |
urm37 |
DFRobot URM37 V5.0 ultrasónico, modo PWM |
Cableado
Sección titulada «Cableado»| Desde | Hacia (Romeo BLE) |
|---|---|
motorL M1 / M2 |
M1+ / M1- |
motorR M1 / M2 |
M2+ / M2- |
servo1 PWM / V+ / GND |
D10 / 5V / GND |
urm37 ECHO |
D8 |
urm37 TRIG (COMP/TRIG) |
D9 |
urm37 VCC / GND |
5V / GND |
Firmware
Sección titulada «Firmware»El sketch es el ejemplo de DFRobot para el Devastator (Avoidance_URM37.ino, de
Gavin, 2015), con las dos librerías que incluye, DFMobile y URM37, como
archivos del proyecto. Solo han cambiado dos cosas en la copia del proyecto: los
finales de línea, y los includes usan comillas porque las librerías se
distribuyen junto al sketch. El listado siguiente acorta los comentarios de
DFRobot.
#include "DFMobile.h"DFMobile Robot (4,5,7,6);   // left dir D4 / PWM D5, right dir D7 / PWM D6
#include<Servo.h>Servo myservo;
#include "URM37.h"ultrasonic URM37;double distance;int i=0;int distanceBuffer[3];
void setup(){  myservo.attach(10);  Robot.Direction(LOW,HIGH);   // (left direction, right direction)  Serial.begin (115200);  URM37.Init(8,9);             // ECHO on D8, COMP/TRIG on D9}
void loop(){  myservo.write(90);           // look ahead  Robot.Speed(80,80);          // forward  Measurement();
  if(distance < 35){    Robot.Speed (0,0);         // stop    myservo.write(0);          // look right    Measurement();    delay(200);    double degree_0 = distance;    delay(50);    myservo.write(180);        // look left    Measurement();    delay(200);    double degree_180 = distance;    delay(50);
    if(degree_0 > degree_180){      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(200,-200);   // turn right      delay(200);    }    else{      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(-200,200);   // turn left      delay(200);    }  }  else{    myservo.write(90);    Robot.Speed (100,100);     // forward  }}
void Measurement(){  distanceBuffer[i] = URM37.Distance();  i++;  if(i>2){    i=0;  }  // the largest of the last three readings  distance = distanceBuffer[0]>distanceBuffer[1] && distanceBuffer[0]>distanceBuffer[2]?distanceBuffer[0]:(distanceBuffer[1]>distanceBuffer[2]?distanceBuffer[1]:distanceBuffer[2]);  Serial.print(distance);  Serial.println (" cm");  delay (100);}
Robot.Direction(LOW, HIGH) hace que “avanzar” sea un nivel de dirección LOW en
ambos lados, porque el chasis real monta sus motores en espejo. El World lo
indica con Reverse en ambos lados del tanque (invertLeft e invertRight),
así el sketch sigue siendo exactamente el de DFRobot.
El World
Sección titulada «El World»La escena (en world.html, editable con Edit):
{ "version": 1, "view": "3d", "floor": { "w": 3.0, "h": 2.4, "color": "#d8d2c4", "grid": true }, "objects": [ { "id": "wallN", "type": "wall", "x": 0, "y": 1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallS", "type": "wall", "x": 0, "y": -1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallE", "type": "wall", "x": 1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallW", "type": "wall", "x": -1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "box1", "type": "box", "x": 0.55, "y": 0.5, "rot": 15, "w": 0.25, "d": 0.25, "h": 0.2, "color": "#c0392b" }, { "id": "box2", "type": "box", "x": -0.55, "y": -0.65, "rot": 0, "w": 0.3, "d": 0.18, "h": 0.15, "color": "#d68910" }, { "id": "cyl1", "type": "cylinder", "x": 0.95, "y": -0.55, "r": 0.12, "h": 0.25, "color": "#2e86c1" }, { "id": "cyl2", "type": "cylinder", "x": -0.35, "y": 0.75, "r": 0.09, "h": 0.2, "color": "#7d3c98" }, { "id": "bridge1", "type": "ramp", "profile": "bridge", "x": -0.1, "y": -0.05, "rot": 0, "w": 0.9, "d": 0.4, "h": 0.07, "color": "#8d6e63" }, { "id": "hill1", "type": "ramp", "profile": "hill", "x": 0.9, "y": 0.15, "rot": 0, "w": 0.6, "d": 0.6, "h": 0.06, "color": "#a1887f" }, { "id": "ramp1", "type": "ramp", "profile": "wedge", "x": -0.9, "y": 0.45, "rot": -90, "w": 0.5, "d": 0.35, "h": 0.06, "color": "#bcaaa4" }, { "id": "tank1", "type": "robot", "preset": "tank", "label": "Devastator", "x": -1.05, "y": -0.3, "rot": 0, "color": "#1f2326", "bind": { "left": ["motorL"], "right": ["motorR"], "invertLeft": true, "invertRight": true, "sonar": "urm37", "sonarServo": "servo1" } } ] }- El URM37 mira hacia donde apunta el servo:
sonarServoorienta el sonar con el ángulo del servo (0 grados a la derecha, 90 al frente, 180 a la izquierda). - El tanque sube hasta 3 cm, así que pasa por encima del puente, la colina y la rampa, y se detiene contra las cajas, los cilindros y las paredes.
- Cada hueco entre obstáculos es más ancho que el tanque de 22 cm, así que nunca queda atrapado.
Prueba a continuación
Sección titulada «Prueba a continuación»- Pulsa Edit, mueve una caja a la trayectoria del tanque y observa cómo escanea y gira.
- Cambia
35enloop()por20y comprueba cuánto más se acerca antes de mirar alrededor. - Añade un MPU6050 al circuito, vincúlalo al tanque como su IMU en el editor, y lee la velocidad de giro en el sketch.