
Ejemplo: seguidor de línea Romeo ESP32-S3
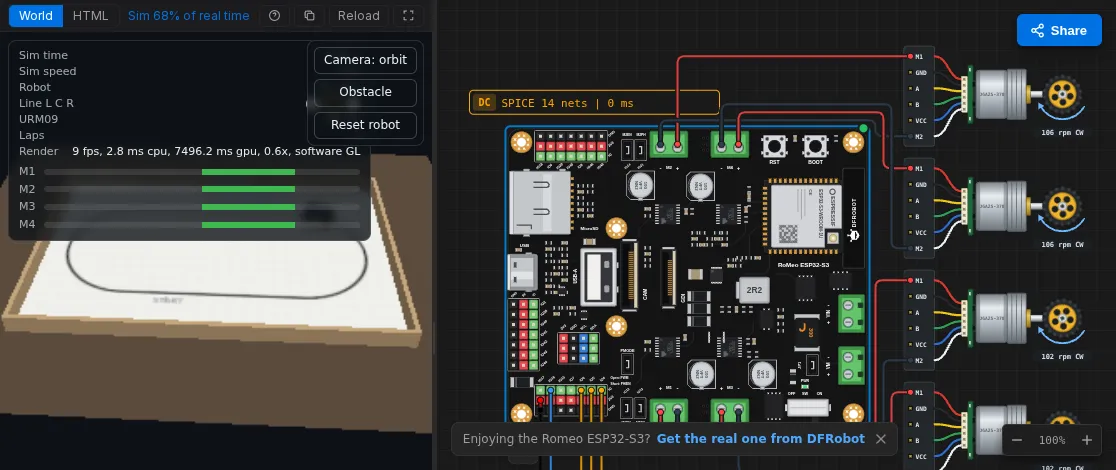
Un robot de cuatro ruedas sobre el DFRobot Romeo ESP32-S3 sigue un circuito de cinta con tres rastreadores de línea Gravity, y se detiene ante un obstáculo con un sensor ultrasónico URM09. El firmware es código Arduino normal; el World dibuja el robot sobre su tapete y alimenta los cuatro sensores.
Abrirlo: velxio.dev/example/dfrobot-romeo-esp32s3-line-robot-3d y pulsa Run (Ejecutar).
| Id | Pieza |
|---|---|
dfrobot-romeo-esp32s3 |
DFRobot Romeo ESP32-S3 (cuatro controladores de motor DRV8876 a bordo) |
motorFL, motorFR, motorRL, motorRR |
Motorreductor con encoder, 50:1 |
lineL, lineC, lineR |
Rastreador de línea DFRobot Gravity (SEN0017) |
urm09 |
DFRobot Gravity URM09 ultrasónico, modo Trig (SEN0388) |
Cableado
Sección titulada «Cableado»| Desde | Hacia (Romeo ESP32-S3) |
|---|---|
motorFL M1 / M2 |
M1+ / M1- |
motorFR M1 / M2 |
M2+ / M2- |
motorRL M1 / M2 |
M3+ / M3- |
motorRR M1 / M2 |
M4+ / M4- |
lineL OUT |
GPIO 4 |
lineC OUT |
GPIO 5 |
lineR OUT |
GPIO 6 |
urm09 TRIG |
GPIO 16 |
| VCC / GND de cada sensor | 3V3 / GND |
Firmware
Sección titulada «Firmware»// DFRobot Romeo ESP32-S3 line-following robot (4WD) with a URM09 bumper.// Motors on the onboard DRV8876 drivers, PH/EN mode:// M1 front-left, M2 front-right, M3 rear-left, M4 rear-right.const int EN[4] = { 12, 14, 9, 47 }; // speed (PWM)const int PH[4] = { 13, 21, 10, 11 }; // direction (HIGH = forward)
// Gravity line trackers (SEN0017): LOW over the black tape, HIGH on white.const int LINE_L = 4, LINE_C = 5, LINE_R = 6;// Gravity URM09 Trig (SEN0388): one pin for trigger and echo.const int URM09 = 16;
const int CRUISE = 150; // 0-255const int TURN_FAST = 170, TURN_SLOW = 40;const float STOP_CM = 15;
void side(bool left, int speed) { // speed -255..255 int a = left ? 0 : 1, b = left ? 2 : 3; bool fwd = speed >= 0; int s = min(abs(speed), 255); digitalWrite(PH[a], fwd ? HIGH : LOW); analogWrite(EN[a], s); digitalWrite(PH[b], fwd ? HIGH : LOW); analogWrite(EN[b], s);}
void drive(int left, int right) { side(true, left); side(false, right); }
float readCm() { pinMode(URM09, OUTPUT); digitalWrite(URM09, LOW); delayMicroseconds(2); digitalWrite(URM09, HIGH); delayMicroseconds(10); digitalWrite(URM09, LOW); pinMode(URM09, INPUT); unsigned long us = pulseIn(URM09, HIGH, 40000); return us == 0 ? 500 : us / 58.0;}
int lastTurn = -1; // -1 left, +1 rightunsigned long lastPing = 0, lastPrint = 0;float cm = 500;
void setup() { Serial.begin(115200); for (int i = 0; i < 4; i++) pinMode(PH[i], OUTPUT); pinMode(LINE_L, INPUT); pinMode(LINE_C, INPUT); pinMode(LINE_R, INPUT); drive(0, 0); Serial.println("Romeo line robot ready");}
void loop() { if (millis() - lastPing >= 50) { lastPing = millis(); cm = readCm(); }
bool L = digitalRead(LINE_L) == LOW; bool C = digitalRead(LINE_C) == LOW; bool R = digitalRead(LINE_R) == LOW;
if (cm < STOP_CM) { drive(0, 0); // something ahead: wait } else if (L && !R) { drive(TURN_SLOW, TURN_FAST); lastTurn = -1; // tape on the left } else if (R && !L) { drive(TURN_FAST, TURN_SLOW); lastTurn = +1; // tape on the right } else if (C) { drive(CRUISE, CRUISE); // centred } else if (lastTurn < 0) { drive(-80, 150); // lost: search left } else { drive(150, -80); // lost: search right }
if (millis() - lastPrint >= 500) { lastPrint = millis(); Serial.printf("line %d%d%d distance %.0f cm\n", L, C, R, cm); } delay(2);}El World
Sección titulada «El World»El world.html de este ejemplo es un World libre escrito para este robot
(consulta Escribe tu propio World): un tapete
de 2,4 x 1,6 m con un circuito de 2,1 x 0,9 m de cinta negra de 22 mm, y un
modelo del robot con sus cuatro ruedas, tres sensores de línea separados 18 mm
entre sí en la parte frontal, y el URM09 en el parachoques.
Dentro del World:
- Camera (Cámara) alterna entre órbita, seguir al robot y vista desde arriba.
- Obstacle (Obstáculo) deja caer una caja en la recta lejana. El URM09 la detecta y el firmware detiene el robot antes de alcanzarla; vuelve a pulsarlo para retirar la caja y el robot continúa.
- Reset robot (Reiniciar robot) lo devuelve al punto de partida.
- El panel muestra el tiempo simulado, la velocidad, los tres sensores de línea, la distancia del URM09, las vueltas y el accionamiento de cada motor.
Lo que cabe esperar, medido en la propia comprobación de Velxio de este ejemplo: una vuelta al circuito en unos 16 segundos de tiempo simulado, sin desviarse nunca más de 8 mm de la cinta, y una parada de 8 a 11 cm antes de la caja. El firmware decide a 15 cm; el intervalo de ping de 50 ms y la inercia de los motores explican el resto, como en un robot real.
Prueba a continuación
Sección titulada «Prueba a continuación»- Cambia
CRUISEy las dos velocidades de giro y observa cómo el robot recorta u sobrepasa las curvas. - Cambia
STOP_CM, pulsa Obstacle y comprueba dónde se detiene. - Imprime
millis()junto a las lecturas de línea en el monitor serie y compáralo con el tiempo simulado del panel del World: coinciden.