
Construir uma cena
Um World feito com o kit de cena do Velxio (todo World que Create a world for
this circuit cria, e a arena Devastator)
pode ser editado com o mouse. As alterações são salvas em world.html, então elas
vão para onde o projeto for.
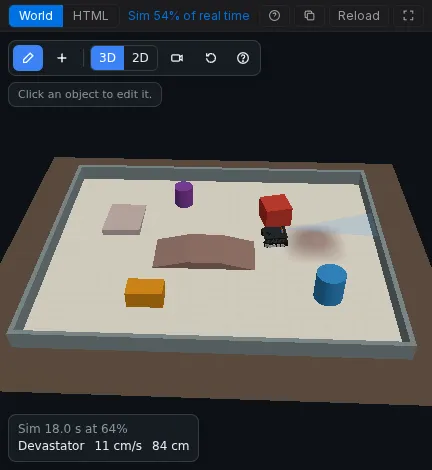
Modo de edição
Seção intitulada “Modo de edição”Pressione Edit (o lápis) na barra de ferramentas do World.
-
Add coloca um novo objeto no tapete:
Grupo Objetos Robots Robot 2WD, Robot 4WD, Robot tank (Devastator), Robot arm Tracks Loop, oval, figure 8, straight (fita preta no tapete) Obstacles Box, wall, cylinder Terrain Ramp, bridge, hill -
Clique em um objeto para selecioná-lo e abrir suas propriedades.
-
Arraste para movê-lo no tapete. Q e E o rotacionam, Shift rotaciona em passos de 15 graus, Delete o remove.
-
Ctrl+Z e Ctrl+Y desfazem e refazem.
-
Mat settings define o tamanho, a cor e a grade do tapete.
Funciona da mesma forma na visualização 3D e na 2D. Pressione Edit novamente para voltar ao modo de reprodução.
Conectar um robô ao circuito
Seção intitulada “Conectar um robô ao circuito”Um robô se move apenas com os motores que você lhe der, e alimenta apenas os sensores que você lhe der. Selecione o robô e escolha, entre as peças na sua tela:
| Campo | O que escolher |
|---|---|
| Motors: Left / Right | Um ou dois motores por lado. A velocidade de um lado segue a média de acionamento dos seus motores. |
| Reverse left / right | Marque um lado cujo “para frente” é um acionamento negativo (seu motor está ligado ou montado ao contrário). |
| Line | Rastreadores de linha, da esquerda para a direita na frente (até cinco, com 18 mm de distância). |
| Sonar | Um sensor de distância no para-choque dianteiro (URM09, URM37 ou HC-SR04). |
| Sonar servo | Um servo que gira o sonar: 0 graus olha para a direita, 90 para frente, 180 para a esquerda. |
| IMU | Um MPU6050 no chassi. |
Um braço robótico usa quatro servos: base, ombro, cotovelo e garra.
| Preset | Corpo | Velocidade em acionamento total | Sobe | Como |
|---|---|---|---|---|
| 2WD | 15 x 10,5 cm | 0,55 m/s | 1 cm | o clássico carrinho de duas rodas |
| 4WD | 20 x 11,5 cm | 0,61 m/s | 1,5 cm | um carro de quatro rodas com direção por skid |
| Tank | 22,5 x 22 cm | 0,36 m/s | 3 cm | o DFRobot Devastator, com esteiras |
Os robôs param contra caixas, paredes, cilindros e a borda do tapete, e passam por cima de qualquer coisa que não seja mais alta que sua altura de subida. Em uma rampa eles sobem a inclinação e se inclinam com ela, um pouco mais devagar na subida.
O formato da cena
Seção intitulada “O formato da cena”Por trás do editor, a cena é um bloco JSON em world.html:
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- As unidades são metros e graus. O tapete (
floor,wporh) é centralizado na origem: x para a direita, y para longe de você,rotno sentido anti-horário a partir de +x. - Todo objeto tem um
idúnico, uma posiçãox,y, e opcionalmenterot,colorelabel. robot:presetédiff2,diff4outank.bindcontémleft,right(listas de ids de motores),invertLeft,invertRight,line(ids de sensores, da esquerda para a direita),sonar,sonarServoeimu.track:shapeéloop,oval,figure8ouline, comw,hetape(a largura da fita, de 0,019 a 0,025 m).wehsão a borda externa da fita, então sua linha central corre meia largura de fita para dentro. Para iniciar um seguidor de linha na fita de um loop centrado na origem, coloque-o na reta inferior seguindo +x:x: -0.3, y: -(h/2 - tape/2), rot: 0(-0,439 para um loop de 0,9 m com fita de 22 mm).boxewall:w,d,h.cylinder:r,h.ramp:profileéwedge(sobe em direção a +x, depois uma face vertical),bridge(sobe, plano, desce) ouhill(uma elevação suave, atravessável de qualquer lado), comw,d,h. O sonar vê faces verticais de 3 cm ou mais, nunca inclinações.arm:bindcontém os ids dos servosbase,shoulder,elbowegripper.
Ids em bind que o circuito não possui são ignorados, então uma cena nunca
quebra o projeto. A página do Devastator
mostra uma arena completa.