
Exemplo: tanque Devastator
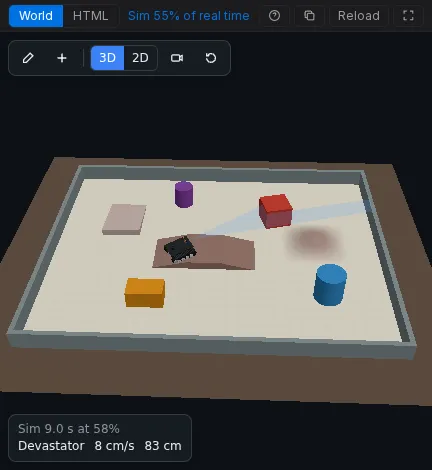
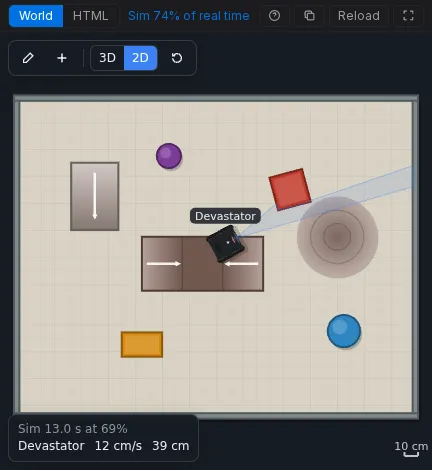
O tanque Devastator da DFRobot sobre um Romeo BLE executa o exemplo de desvio de obstáculos da própria DFRobot. Ele avança até que o URM37 em seu servo leia menos de 35 cm, olha para a direita e para a esquerda, recua e vira para o lado com mais espaço. O World é uma arena com obstáculos quadrados e redondos, uma ponte, uma colina e uma rampa, feita com o kit de cena, para que você possa editá-la com o mouse.
Abra: velxio.dev/example/dfrobot-devastator-tank-avoidance e pressione Run.
| Id | Peça |
|---|---|
dfrobot-romeo-ble |
DFRobot Romeo BLE (dois canais de motor na placa) |
motorL, motorR |
Motor com engrenagem e encoder, 45:1 |
servo1 |
Servo que gira o sonar |
urm37 |
DFRobot URM37 V5.0 ultrassônico, modo PWM |
Ligação
Seção intitulada “Ligação”| De | Para (Romeo BLE) |
|---|---|
motorL M1 / M2 |
M1+ / M1- |
motorR M1 / M2 |
M2+ / M2- |
servo1 PWM / V+ / GND |
D10 / 5V / GND |
urm37 ECHO |
D8 |
urm37 TRIG (COMP/TRIG) |
D9 |
urm37 VCC / GND |
5V / GND |
Firmware
Seção intitulada “Firmware”O sketch é o exemplo da DFRobot para o Devastator (Avoidance_URM37.ino, de
Gavin, 2015), com as duas bibliotecas que ele inclui, DFMobile e URM37,
como arquivos do projeto. Apenas duas coisas mudaram na cópia do projeto: as
quebras de linha, e os includes usam aspas porque as bibliotecas vêm junto ao
sketch. A listagem abaixo encurta os comentários da DFRobot.
#include "DFMobile.h"DFMobile Robot (4,5,7,6);   // left dir D4 / PWM D5, right dir D7 / PWM D6
#include<Servo.h>Servo myservo;
#include "URM37.h"ultrasonic URM37;double distance;int i=0;int distanceBuffer[3];
void setup(){  myservo.attach(10);  Robot.Direction(LOW,HIGH);   // (left direction, right direction)  Serial.begin (115200);  URM37.Init(8,9);             // ECHO on D8, COMP/TRIG on D9}
void loop(){  myservo.write(90);           // look ahead  Robot.Speed(80,80);          // forward  Measurement();
  if(distance < 35){    Robot.Speed (0,0);         // stop    myservo.write(0);          // look right    Measurement();    delay(200);    double degree_0 = distance;    delay(50);    myservo.write(180);        // look left    Measurement();    delay(200);    double degree_180 = distance;    delay(50);
    if(degree_0 > degree_180){      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(200,-200);   // turn right      delay(200);    }    else{      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(-200,200);   // turn left      delay(200);    }  }  else{    myservo.write(90);    Robot.Speed (100,100);     // forward  }}
void Measurement(){  distanceBuffer[i] = URM37.Distance();  i++;  if(i>2){    i=0;  }  // the largest of the last three readings  distance = distanceBuffer[0]>distanceBuffer[1] && distanceBuffer[0]>distanceBuffer[2]?distanceBuffer[0]:(distanceBuffer[1]>distanceBuffer[2]?distanceBuffer[1]:distanceBuffer[2]);  Serial.print(distance);  Serial.println (" cm");  delay (100);}
Robot.Direction(LOW, HIGH) faz “para frente” ser um nível de direção LOW em
ambos os lados, porque o chassi real monta seus motores espelhados. O World
indica isso com Reverse em ambos os lados do tanque (invertLeft e
invertRight), então o sketch permanece exatamente o da DFRobot.
O World
Seção intitulada “O World”A cena (em world.html, editável com Edit):
{ "version": 1, "view": "3d", "floor": { "w": 3.0, "h": 2.4, "color": "#d8d2c4", "grid": true }, "objects": [ { "id": "wallN", "type": "wall", "x": 0, "y": 1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallS", "type": "wall", "x": 0, "y": -1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallE", "type": "wall", "x": 1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallW", "type": "wall", "x": -1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "box1", "type": "box", "x": 0.55, "y": 0.5, "rot": 15, "w": 0.25, "d": 0.25, "h": 0.2, "color": "#c0392b" }, { "id": "box2", "type": "box", "x": -0.55, "y": -0.65, "rot": 0, "w": 0.3, "d": 0.18, "h": 0.15, "color": "#d68910" }, { "id": "cyl1", "type": "cylinder", "x": 0.95, "y": -0.55, "r": 0.12, "h": 0.25, "color": "#2e86c1" }, { "id": "cyl2", "type": "cylinder", "x": -0.35, "y": 0.75, "r": 0.09, "h": 0.2, "color": "#7d3c98" }, { "id": "bridge1", "type": "ramp", "profile": "bridge", "x": -0.1, "y": -0.05, "rot": 0, "w": 0.9, "d": 0.4, "h": 0.07, "color": "#8d6e63" }, { "id": "hill1", "type": "ramp", "profile": "hill", "x": 0.9, "y": 0.15, "rot": 0, "w": 0.6, "d": 0.6, "h": 0.06, "color": "#a1887f" }, { "id": "ramp1", "type": "ramp", "profile": "wedge", "x": -0.9, "y": 0.45, "rot": -90, "w": 0.5, "d": 0.35, "h": 0.06, "color": "#bcaaa4" }, { "id": "tank1", "type": "robot", "preset": "tank", "label": "Devastator", "x": -1.05, "y": -0.3, "rot": 0, "color": "#1f2326", "bind": { "left": ["motorL"], "right": ["motorR"], "invertLeft": true, "invertRight": true, "sonar": "urm37", "sonarServo": "servo1" } } ] }- O URM37 olha para onde o servo o aponta:
sonarServogira o sonar com o ângulo do servo (0 graus à direita, 90 à frente, 180 à esquerda). - O tanque sobe até 3 cm, então passa por cima da ponte, da colina e da rampa, e para contra as caixas, os cilindros e as paredes.
- Todo vão entre obstáculos é mais largo que o tanque de 22 cm, então ele nunca fica preso.
Tente a seguir
Seção intitulada “Tente a seguir”- Pressione Edit, mova uma caixa para o caminho do tanque e observe-o escanear e virar.
- Mude
35emloop()para20e veja o quão mais perto ele chega antes de olhar em volta. - Adicione um MPU6050 ao circuito, vincule-o ao tanque como sua IMU no editor, e leia a taxa de giro no sketch.