
Construire une scène
Un World créé avec le kit de scène de Velxio (chaque World que Create a world for
this circuit génère, ainsi que l’arène Devastator)
peut être modifié à la souris. Les modifications sont enregistrées dans world.html, elles suivent donc
le projet où qu’il aille.
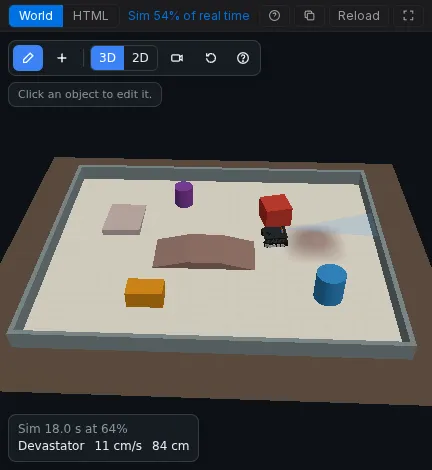
Mode édition
Section intitulée « Mode édition »Appuyez sur Edit (le crayon) dans la barre d’outils du World.
-
Add place un nouvel objet sur le tapis :
Groupe Objets Robots Robot 2WD, Robot 4WD, Robot tank (Devastator), Bras robotique Pistes Boucle, ovale, en huit, ligne droite (ruban noir sur le tapis) Obstacles Boîte, mur, cylindre Terrain Rampe, pont, colline -
Cliquez sur un objet pour le sélectionner et ouvrir ses propriétés.
-
Faites glisser pour le déplacer sur le tapis. Q et E le font pivoter, Shift fait pivoter par pas de 15 degrés, Delete le supprime.
-
Ctrl+Z et Ctrl+Y annulent et rétablissent.
-
Mat settings définit la taille, la couleur et la grille du tapis.
Cela fonctionne de la même manière en vue 3D et 2D. Appuyez à nouveau sur Edit pour revenir au mode lecture.
Connecter un robot au circuit
Section intitulée « Connecter un robot au circuit »Un robot ne se déplace qu’avec les moteurs que vous lui donnez, et ne reçoit que les capteurs que vous lui donnez. Sélectionnez le robot et choisissez, parmi les composants de votre canevas :
| Champ | Ce qu’il faut choisir |
|---|---|
| Motors: Left / Right | Un ou deux moteurs par côté. La vitesse d’un côté suit la moyenne d’entraînement de ses moteurs. |
| Reverse left / right | Cochez un côté dont la marche “avant” correspond à un entraînement négatif (son moteur est câblé ou monté dans l’autre sens). |
| Line | Capteurs de ligne, de gauche à droite sur l’avant (jusqu’à cinq, espacés de 18 mm). |
| Sonar | Un capteur de distance sur le pare-chocs avant (URM09, URM37 ou HC-SR04). |
| Sonar servo | Un servo qui oriente le sonar : 0 degré regarde à droite, 90 devant, 180 à gauche. |
| IMU | Un MPU6050 sur le châssis. |
Un bras robotique prend quatre servos : base, épaule, coude et pince.
| Préréglage | Corps | Vitesse pleine puissance | Franchit | Semblable à |
|---|---|---|---|---|
| 2WD | 15 x 10,5 cm | 0,55 m/s | 1 cm | la voiture à deux roues classique en kit |
| 4WD | 20 x 11,5 cm | 0,61 m/s | 1,5 cm | une voiture à quatre roues à direction différentielle |
| Tank | 22,5 x 22 cm | 0,36 m/s | 3 cm | le DFRobot Devastator, à chenilles |
Les robots s’arrêtent contre les boîtes, les murs, les cylindres et le bord du tapis, et franchissent tout ce qui n’est pas plus haut que leur hauteur de franchissement. Sur une rampe, ils montent la pente et s’inclinent avec elle, un peu plus lentement en montée.
Le format de scène
Section intitulée « Le format de scène »Derrière l’éditeur, la scène est un bloc JSON dans world.html :
<!doctype html><html><body><script type="application/json" id="velxio-scene">{ "version": 1, "view": "3d", "floor": { "w": 2.4, "h": 1.6, "grid": true }, "objects": [ { "id": "track1", "type": "track", "shape": "loop", "x": 0, "y": 0, "w": 2.1, "h": 0.9, "tape": 0.022 }, { "id": "robot1", "type": "robot", "preset": "diff2", "x": -0.3, "y": -0.439, "rot": 0, "bind": { "left": ["motorL"], "right": ["motorR"], "line": ["lineL", "lineC", "lineR"] } }, { "id": "box1", "type": "box", "x": 0.7, "y": 0.05, "w": 0.15, "d": 0.15, "h": 0.15, "color": "#c0392b" } ] }</script><script>velxio.kit.start();</script></body></html>- Les unités sont les mètres et les degrés. Le tapis (
floor,wparh) est centré sur l’origine : x vers la droite, y en s’éloignant de vous,rotdans le sens antihoraire depuis +x. - Chaque objet a un
idunique, une positionx,y, et éventuellementrot,coloretlabel. robot:presetvautdiff2,diff4outank.bindcontientleft,right(listes d’ids de moteurs),invertLeft,invertRight,line(ids de capteurs, de gauche à droite),sonar,sonarServoetimu.track:shapevautloop,oval,figure8ouline, avecw,hettape(la largeur du ruban, de 0,019 à 0,025 m).wethcorrespondent au bord extérieur du ruban, sa ligne médiane passe donc à une demi-largeur de ruban vers l’intérieur. Pour démarrer un suiveur de ligne sur le ruban d’une boucle centrée à l’origine, placez-le sur la ligne droite du bas en direction +x :x: -0.3, y: -(h/2 - tape/2), rot: 0(-0,439 pour une boucle de 0,9 m avec un ruban de 22 mm).boxetwall:w,d,h.cylinder:r,h.ramp:profilevautwedge(monte vers +x, puis une face verticale),bridge(montée, plat, descente) ouhill(une bosse lisse, franchissable de tous les côtés), avecw,d,h. Le sonar voit les faces verticales de 3 cm ou plus, jamais les pentes.arm:bindcontient les ids de servosbase,shoulder,elbowetgripper.
Les ids dans bind que le circuit ne possède pas sont ignorés, ainsi une scène ne
casse jamais le projet. La page Devastator
montre une arène complète.