
Exemple : char Devastator
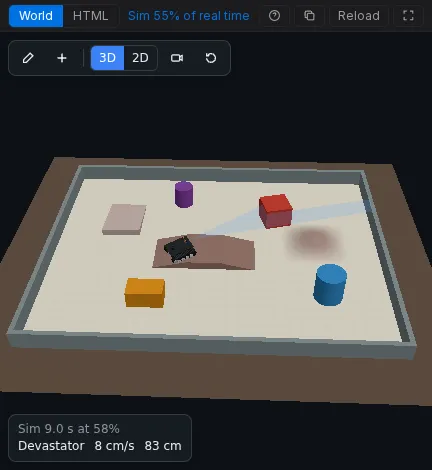
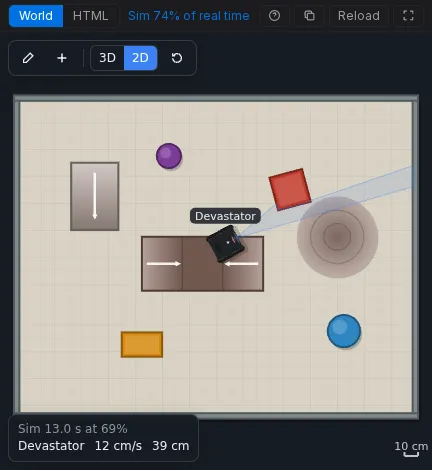
Le char DFRobot Devastator sur un Romeo BLE exécute l’exemple d’évitement d’obstacles de DFRobot. Il avance jusqu’à ce que l’URM37 monté sur son servo lise moins de 35 cm, regarde à droite et à gauche, recule, puis tourne vers le côté offrant le plus d’espace. Le World est une arène avec des obstacles carrés et ronds, un pont, une colline et une rampe, réalisée avec le kit de scène, afin que vous puissiez la modifier à la souris.
L’ouvrir : velxio.dev/example/dfrobot-devastator-tank-avoidance puis appuyez sur Run.
| Id | Pièce |
|---|---|
dfrobot-romeo-ble |
DFRobot Romeo BLE (deux canaux moteur intégrés) |
motorL, motorR |
Motoréducteur avec encodeur, 45:1 |
servo1 |
Servo qui oriente le sonar |
urm37 |
DFRobot URM37 V5.0 à ultrasons, mode PWM |
| De | Vers (Romeo BLE) |
|---|---|
motorL M1 / M2 |
M1+ / M1- |
motorR M1 / M2 |
M2+ / M2- |
servo1 PWM / V+ / GND |
D10 / 5V / GND |
urm37 ECHO |
D8 |
urm37 TRIG (COMP/TRIG) |
D9 |
urm37 VCC / GND |
5V / GND |
Firmware
Section intitulée « Firmware »Le sketch est l’exemple de DFRobot pour le Devastator (Avoidance_URM37.ino, par
Gavin, 2015), avec les deux bibliothèques qu’il inclut, DFMobile et URM37,
sous forme de fichiers du projet. Seules deux choses ont changé dans la copie du
projet : les fins de ligne, et les includes qui utilisent des guillemets car les
bibliothèques sont livrées à côté du sketch. La liste ci-dessous raccourcit les
commentaires de DFRobot.
#include "DFMobile.h"DFMobile Robot (4,5,7,6);   // left dir D4 / PWM D5, right dir D7 / PWM D6
#include<Servo.h>Servo myservo;
#include "URM37.h"ultrasonic URM37;double distance;int i=0;int distanceBuffer[3];
void setup(){  myservo.attach(10);  Robot.Direction(LOW,HIGH);   // (left direction, right direction)  Serial.begin (115200);  URM37.Init(8,9);             // ECHO on D8, COMP/TRIG on D9}
void loop(){  myservo.write(90);           // look ahead  Robot.Speed(80,80);          // forward  Measurement();
  if(distance < 35){    Robot.Speed (0,0);         // stop    myservo.write(0);          // look right    Measurement();    delay(200);    double degree_0 = distance;    delay(50);    myservo.write(180);        // look left    Measurement();    delay(200);    double degree_180 = distance;    delay(50);
    if(degree_0 > degree_180){      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(200,-200);   // turn right      delay(200);    }    else{      Robot.Speed(-200,-200);  // back off      delay(50);      Robot.Speed(-200,200);   // turn left      delay(200);    }  }  else{    myservo.write(90);    Robot.Speed (100,100);     // forward  }}
void Measurement(){  distanceBuffer[i] = URM37.Distance();  i++;  if(i>2){    i=0;  }  // the largest of the last three readings  distance = distanceBuffer[0]>distanceBuffer[1] && distanceBuffer[0]>distanceBuffer[2]?distanceBuffer[0]:(distanceBuffer[1]>distanceBuffer[2]?distanceBuffer[1]:distanceBuffer[2]);  Serial.print(distance);  Serial.println (" cm");  delay (100);}
Robot.Direction(LOW, HIGH) fait de « tout droit » un niveau de direction LOW
des deux côtés, car le châssis réel monte ses moteurs en miroir. Le World
l’indique avec Reverse des deux côtés du char (invertLeft et
invertRight), afin que le sketch reste exactement celui de DFRobot.
Le World
Section intitulée « Le World »La scène (dans world.html, modifiable avec Edit) :
{ "version": 1, "view": "3d", "floor": { "w": 3.0, "h": 2.4, "color": "#d8d2c4", "grid": true }, "objects": [ { "id": "wallN", "type": "wall", "x": 0, "y": 1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallS", "type": "wall", "x": 0, "y": -1.18, "rot": 0, "w": 3.0, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallE", "type": "wall", "x": 1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "wallW", "type": "wall", "x": -1.48, "y": 0, "rot": 90, "w": 2.32, "d": 0.04, "h": 0.15, "color": "#7f8c8d" }, { "id": "box1", "type": "box", "x": 0.55, "y": 0.5, "rot": 15, "w": 0.25, "d": 0.25, "h": 0.2, "color": "#c0392b" }, { "id": "box2", "type": "box", "x": -0.55, "y": -0.65, "rot": 0, "w": 0.3, "d": 0.18, "h": 0.15, "color": "#d68910" }, { "id": "cyl1", "type": "cylinder", "x": 0.95, "y": -0.55, "r": 0.12, "h": 0.25, "color": "#2e86c1" }, { "id": "cyl2", "type": "cylinder", "x": -0.35, "y": 0.75, "r": 0.09, "h": 0.2, "color": "#7d3c98" }, { "id": "bridge1", "type": "ramp", "profile": "bridge", "x": -0.1, "y": -0.05, "rot": 0, "w": 0.9, "d": 0.4, "h": 0.07, "color": "#8d6e63" }, { "id": "hill1", "type": "ramp", "profile": "hill", "x": 0.9, "y": 0.15, "rot": 0, "w": 0.6, "d": 0.6, "h": 0.06, "color": "#a1887f" }, { "id": "ramp1", "type": "ramp", "profile": "wedge", "x": -0.9, "y": 0.45, "rot": -90, "w": 0.5, "d": 0.35, "h": 0.06, "color": "#bcaaa4" }, { "id": "tank1", "type": "robot", "preset": "tank", "label": "Devastator", "x": -1.05, "y": -0.3, "rot": 0, "color": "#1f2326", "bind": { "left": ["motorL"], "right": ["motorR"], "invertLeft": true, "invertRight": true, "sonar": "urm37", "sonarServo": "servo1" } } ] }- L’URM37 regarde là où le servo le pointe :
sonarServooriente le sonar selon l’angle du servo (0 degré à droite, 90 devant, 180 à gauche). - Le char grimpe jusqu’à 3 cm, il franchit donc le pont, la colline et la rampe, et s’arrête contre les boîtes, les cylindres et les murs.
- Chaque espace entre les obstacles est plus large que le char de 22 cm, il ne reste donc jamais coincé.
À essayer ensuite
Section intitulée « À essayer ensuite »- Appuyez sur Edit, déplacez une boîte sur la trajectoire du char, et observez-le balayer et tourner.
- Remplacez
35dansloop()par20et voyez à quel point il s’approche avant de regarder autour de lui. - Ajoutez un MPU6050 au circuit, associez-le au char comme son IMU dans l’éditeur, et lisez la vitesse de rotation dans le sketch.