
Exemple : suiveur de ligne Romeo ESP32-S3
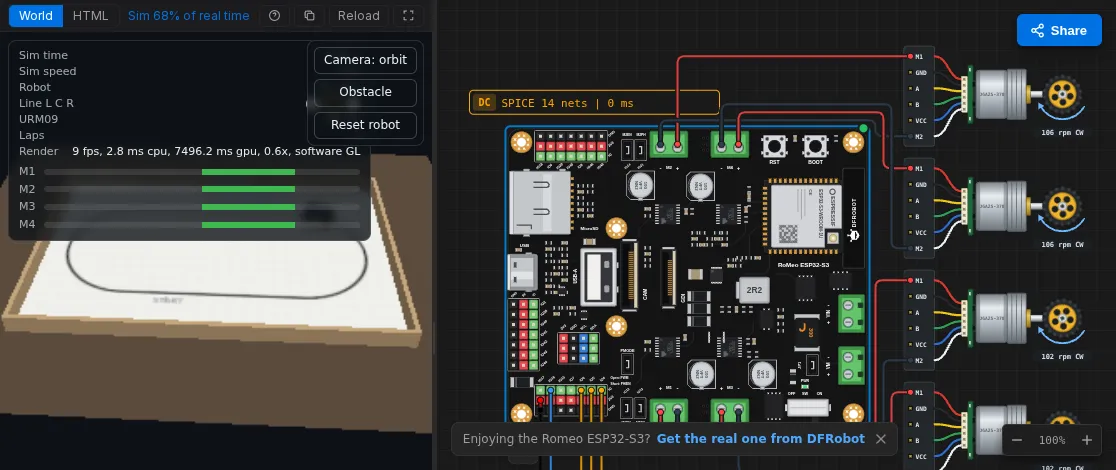
Un robot à quatre roues basé sur le DFRobot Romeo ESP32-S3 suit une boucle de ruban adhésif avec trois capteurs de ligne Gravity, et s’arrête devant un obstacle grâce à un capteur à ultrasons URM09. Le firmware est du code Arduino classique ; le Monde dessine le robot sur son tapis et alimente les quatre capteurs.
Pour l’ouvrir : velxio.dev/example/dfrobot-romeo-esp32s3-line-robot-3d puis appuyez sur Run (Exécuter).
| Id | Pièce |
|---|---|
dfrobot-romeo-esp32s3 |
DFRobot Romeo ESP32-S3 (quatre pilotes moteur DRV8876 intégrés) |
motorFL, motorFR, motorRL, motorRR |
Moteur à engrenages avec encodeur, 50:1 |
lineL, lineC, lineR |
Capteur de ligne DFRobot Gravity (SEN0017) |
urm09 |
DFRobot Gravity URM09 à ultrasons, mode Trig (SEN0388) |
| De | Vers (Romeo ESP32-S3) |
|---|---|
motorFL M1 / M2 |
M1+ / M1- |
motorFR M1 / M2 |
M2+ / M2- |
motorRL M1 / M2 |
M3+ / M3- |
motorRR M1 / M2 |
M4+ / M4- |
lineL OUT |
GPIO 4 |
lineC OUT |
GPIO 5 |
lineR OUT |
GPIO 6 |
urm09 TRIG |
GPIO 16 |
| chaque capteur VCC / GND | 3V3 / GND |
Firmware
Section intitulée « Firmware »// DFRobot Romeo ESP32-S3 line-following robot (4WD) with a URM09 bumper.// Motors on the onboard DRV8876 drivers, PH/EN mode:// M1 front-left, M2 front-right, M3 rear-left, M4 rear-right.const int EN[4] = { 12, 14, 9, 47 }; // speed (PWM)const int PH[4] = { 13, 21, 10, 11 }; // direction (HIGH = forward)
// Gravity line trackers (SEN0017): LOW over the black tape, HIGH on white.const int LINE_L = 4, LINE_C = 5, LINE_R = 6;// Gravity URM09 Trig (SEN0388): one pin for trigger and echo.const int URM09 = 16;
const int CRUISE = 150; // 0-255const int TURN_FAST = 170, TURN_SLOW = 40;const float STOP_CM = 15;
void side(bool left, int speed) { // speed -255..255 int a = left ? 0 : 1, b = left ? 2 : 3; bool fwd = speed >= 0; int s = min(abs(speed), 255); digitalWrite(PH[a], fwd ? HIGH : LOW); analogWrite(EN[a], s); digitalWrite(PH[b], fwd ? HIGH : LOW); analogWrite(EN[b], s);}
void drive(int left, int right) { side(true, left); side(false, right); }
float readCm() { pinMode(URM09, OUTPUT); digitalWrite(URM09, LOW); delayMicroseconds(2); digitalWrite(URM09, HIGH); delayMicroseconds(10); digitalWrite(URM09, LOW); pinMode(URM09, INPUT); unsigned long us = pulseIn(URM09, HIGH, 40000); return us == 0 ? 500 : us / 58.0;}
int lastTurn = -1; // -1 left, +1 rightunsigned long lastPing = 0, lastPrint = 0;float cm = 500;
void setup() { Serial.begin(115200); for (int i = 0; i < 4; i++) pinMode(PH[i], OUTPUT); pinMode(LINE_L, INPUT); pinMode(LINE_C, INPUT); pinMode(LINE_R, INPUT); drive(0, 0); Serial.println("Romeo line robot ready");}
void loop() { if (millis() - lastPing >= 50) { lastPing = millis(); cm = readCm(); }
bool L = digitalRead(LINE_L) == LOW; bool C = digitalRead(LINE_C) == LOW; bool R = digitalRead(LINE_R) == LOW;
if (cm < STOP_CM) { drive(0, 0); // something ahead: wait } else if (L && !R) { drive(TURN_SLOW, TURN_FAST); lastTurn = -1; // tape on the left } else if (R && !L) { drive(TURN_FAST, TURN_SLOW); lastTurn = +1; // tape on the right } else if (C) { drive(CRUISE, CRUISE); // centred } else if (lastTurn < 0) { drive(-80, 150); // lost: search left } else { drive(150, -80); // lost: search right }
if (millis() - lastPrint >= 500) { lastPrint = millis(); Serial.printf("line %d%d%d distance %.0f cm\n", L, C, R, cm); } delay(2);}Le Monde
Section intitulée « Le Monde »Le fichier world.html de cet exemple est un Monde libre écrit pour ce robot
(voir Écrire votre propre Monde) : un tapis de
2,4 x 1,6 m avec une boucle de 2,1 x 0,9 m en ruban adhésif noir de 22 mm, et
une modélisation du robot avec ses quatre roues, trois capteurs de ligne
espacés de 18 mm sur l’avant, et l’URM09 sur le pare-chocs.
Dans le Monde :
- Camera (Caméra) fait défiler les vues orbite, suivi du robot et vue du dessus.
- Obstacle dépose une boîte sur la ligne droite opposée. L’URM09 la détecte et le firmware arrête le robot juste avant ; appuyez à nouveau pour retirer la boîte et le robot repart.
- Reset robot (Réinitialiser le robot) le replace au point de départ.
- Le panneau affiche le temps simulé, la vitesse, les trois capteurs de ligne, la distance de l’URM09, les tours et la commande de chaque moteur.
Ce à quoi s’attendre, mesuré lors de la vérification de cet exemple par Velxio lui-même : un tour de boucle en environ 16 secondes de temps simulé, jamais à plus de 8 mm du ruban, et un arrêt à 8 à 11 cm avant la boîte. Le firmware décide à 15 cm ; l’intervalle de ping de 50 ms et l’inertie des moteurs expliquent le reste, comme sur un vrai robot.
Pour aller plus loin
Section intitulée « Pour aller plus loin »- Modifiez
CRUISEet les deux vitesses de virage et observez le robot couper ou dépasser les virages. - Modifiez
STOP_CM, appuyez sur Obstacle, et vérifiez où il s’arrête. - Affichez
millis()à côté des relevés de ligne dans le moniteur série et comparez-le au temps simulé du panneau du Monde : ils concordent.