
Capteurs programmables
Un capteur programmable est une puce personnalisée ordinaire dont les lectures sont pilotées par un curseur pendant que la simulation s’exécute. Un capteur de CO2 dont vous faites varier le ppm pour tester un seuil d’alarme. Une sonde de température que vous poussez au-delà de 85 °C pour voir ce que fait le firmware. Un capteur de lumière que vous atténuez à la main.
Rien ne change dans la puce : c’est le même composant WebAssembly décrit dans Premiers pas. Ce que cette page ajoute, c’est le fil qui transporte une valeur de curseur vers une puce déjà en cours d’exécution, sans recompiler ni redémarrer quoi que ce soit.
Le contrat, en trois parties
Section intitulée « Le contrat, en trois parties »Chaque capteur programmable est constitué de ces trois éléments, et rien d’autre.
1. Un attribut contient la valeur ajustable.
S.ppm = vx_attr_register("ppm", 1000);2. Une entrée controls dans chip.json place un curseur à l’écran. Elle adresse l’attribut par le même identifiant :
"controls": [ { "id": "ppm", "label": "CO2 (ppm)", "type": "range", "min": 400, "max": 5000, "step": 10, "unit": "ppm" }]3. Votre code relit l’attribut à chaque fois qu’il a besoin de la valeur :
double ppm = vx_attr_read(S.ppm); /* la valeur du curseur à l'instant présent */Appuyez sur Run (Exécuter), cliquez sur la puce, et cela s’ouvre :
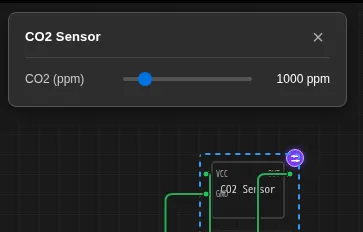
Ce troisième point est celui qui piège les gens. Lisez l’attribut une seule fois dans chip_setup() et mettez-le en cache dans une variable, et le curseur apparaîtra, bougera, et ne fera absolument rien. vx_attr_read est peu coûteux ; appelez-le dans votre callback de temporisation, dans votre gestionnaire de lecture I2C, partout où la valeur est réellement nécessaire.
Comment la valeur atteint votre puce
Section intitulée « Comment la valeur atteint votre puce »Il est utile de le comprendre, car les deux moteurs de simulation empruntent des chemins différents et les modes de défaillance diffèrent.
| Étape | Ce qui se passe |
|---|---|
| Vous faites glisser le curseur | Le panneau écrit dans le registre de mise à jour des capteurs, indexé par cette instance de puce |
| Moteur navigateur (AVR, RP2040, ESP32 dans le navigateur) | La valeur est écrite directement dans la table d’attributs que le WebAssembly en cours d’exécution lit à chaque vx_attr_read. Pas de passage de messages, pas de redémarrage |
| ESP32 sous QEMU | La puce vit dans un worker, donc la valeur lui est transmise comme une mise à jour d’attribut et appliquée là-bas |
| Toutes les 250 ms de silence | Les dernières valeurs sont reflétées dans les propriétés enregistrées du composant, de sorte que la position du curseur survit à une sauvegarde et à un rechargement |
Deux conséquences à connaître :
- Il n’y a pas d’étape « appliquer ». Le prochain
vx_attr_readrenvoie la nouvelle valeur. Si votre puce ne lit l’attribut qu’une fois par seconde, c’est le temps que mettra le curseur pour avoir un effet visible. - Le panneau est par instance. Deux copies de la même puce sur un même canevas ont des curseurs indépendants, car les contrôles sont synthétisés à partir du manifeste de chaque instance.
Valeurs par défaut à la conception versus valeurs en direct
Section intitulée « Valeurs par défaut à la conception versus valeurs en direct »Ce sont des surfaces différentes et les gens les confondent :
- Arrêté : cliquez avec le bouton droit sur la puce pour ouvrir l’inspecteur de composant. Ce que vous y définissez est la valeur par défaut enregistrée de l’attribut, la valeur avec laquelle la puce démarre.
- En cours d’exécution : cliquez sur la puce. Le panneau de curseurs s’ouvre. Ce que vous y définissez est la valeur en direct, appliquée immédiatement.
Essayez-en un d’abord
Section intitulée « Essayez-en un d’abord »Chaque modèle a un circuit exécutable dans la galerie. Appuyez sur Run (Exécuter), puis cliquez sur la puce :
| Exemple | Ce qu’il enseigne |
|---|---|
| Capteur CO2 (curseur en direct) | La recette analogique : curseur vers tension vers analogRead |
| Capteur d’environnement I2C (curseurs en direct) | Deux curseurs derrière une table de registres à 0x44 |
| Capteur de mouvement (bouton de simulation) | Le contrôle button : déclenchement momentané plus curseur de maintien |
| Veilleuse (curseur lux logarithmique) | scale: "log" : cinq décades de lux sur un seul curseur, la lampe se déclenche sous 50 lx |
| Thermomètre SPI (curseur en direct) | Synchronisation esclave SPI : verrouillage sur le front descendant de CS |
| Capteur d’air UART (curseur en direct) | Capteur série de type push dans SoftwareSerial |
Où aller ensuite
Section intitulée « Où aller ensuite »- Tutoriel : un capteur CO2 analogique
— l’exemple complet le plus court, de la puce vide au suivi d’un curseur par
analogRead. - Tutoriel : température et humidité sur I2C — le modèle pour tout capteur à protocole numérique, avec deux curseurs et une table de registres.
- Référence
controls— tous les champs, les règles de repli automatiques, et quoi vérifier quand un curseur ne fait rien.