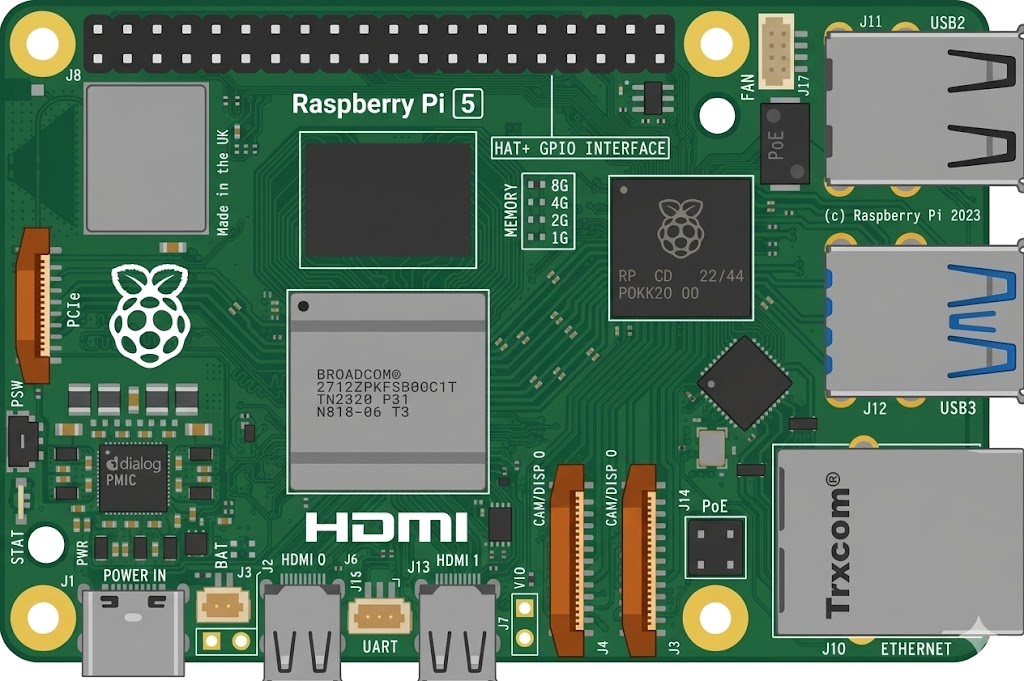
Arduino, running the sketch you wrote
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.

Hardware is all about iteration. Velxio lets you wire a circuit, program the board and run it in seconds, real firmware on a real solver, right in the browser.
DFRobot · M5Stack links on this page are affiliate links: a purchase through them earns Velxio a small commission at no extra cost to you.
Nothing on this page is a scripted animation: the firmware is compiled and executed, and the circuit around it is solved.
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.
arduino-cli or ESP-IDF compiles the sketch, then AVR8, RP2040, RISC-V, Xtensa or ARM executes it instruction by instruction. What the OLED draws and what the serial monitor prints is what the chip actually did.

ngspice compiled to WebAssembly runs a full nodal analysis about 60 times a second. GPIO pins drive real nets, ADC inputs read solved node voltages, and probes report RMS, DC and current wherever you drop them.
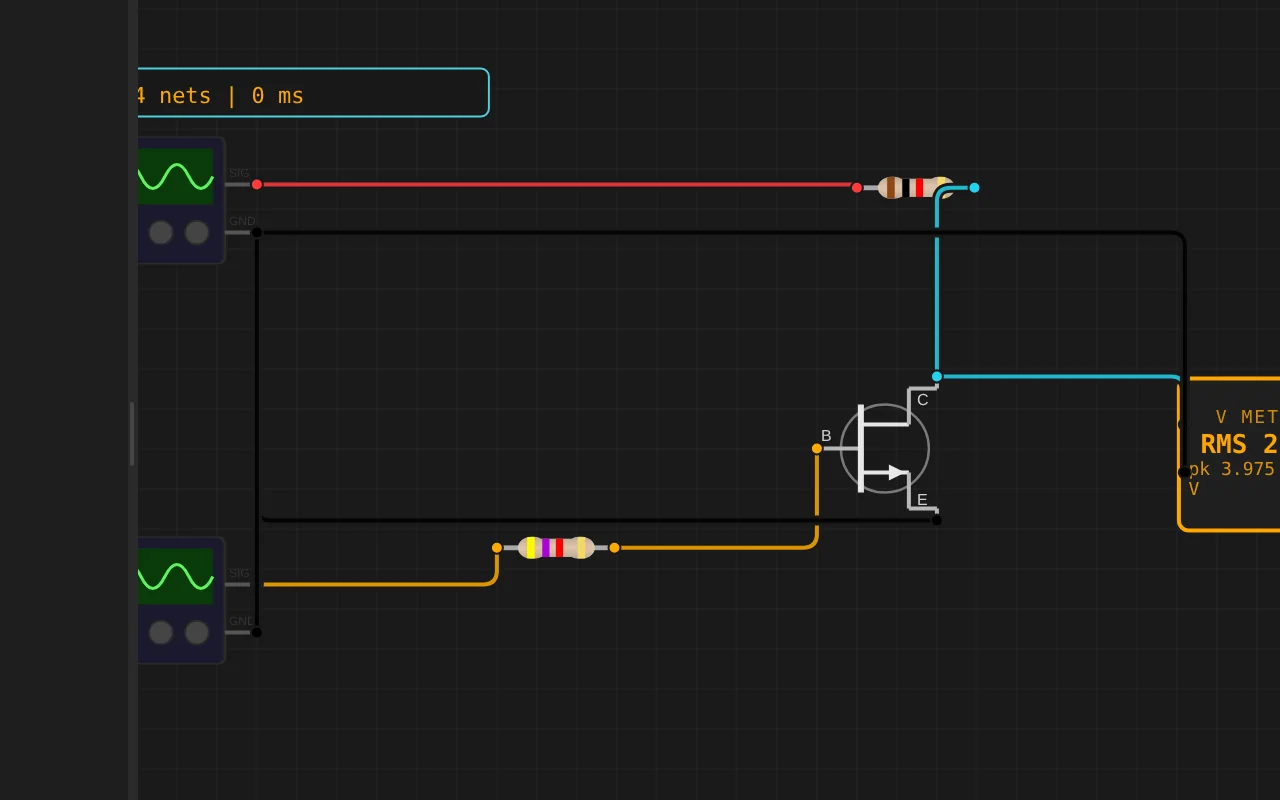
Adders, comparators, decoders, flip-flops and a 1-bit ALU slice: no microcontroller anywhere, just gates, switches and LEDs solved as a real net. The classroom half of electronics, without the breadboard.
The M5Stack Cardputer with its keyboard, Seeed's round display keeping time, Pimoroni's Badger 2350 driving e-paper, and DFRobot's UNIHIKER M10 in the catalogue alongside them. Their makers sent the hardware so the emulation could be checked against the real thing.
35 boards across 6 CPU architectures — AVR8, ARM Cortex-M, ARM Cortex-A, RISC-V, Xtensa, and Linux. Including partner boards from Pimoroni, M5Stack, Seeed Studio and DFRobot. All running locally, no cloud needed.






One institution contract gives every student in the class a full Pro account. No per-seat checkout, no card details in a classroom.
Private projects, BOM and schematic exports and GitHub Sync, for everyone enrolled.
Billed once to your institution, per semester or per year. Volume pricing on request for large cohorts.
Arduino, ESP32, RP2040, STM32, ATtiny and Raspberry Pi, with SPICE analog solved alongside the firmware. Not a sandboxed mock.
The simulator stays free forever, WiFi with internet included. Paid plans unlock the Linux and STM32 boards, custom WiFi networks and the local network gateway. Maker and Pro add the AI agent; No AI leaves it out.
Discover the simulator + light AI help.
The full workbench, zero AI. You write every line.
For makers shipping real circuits with AI help.
Private projects, GitHub Sync and BOM exports.
Questions, bugs and ideas: the Discord and the issue tracker are open, and so is every line of the simulator.
An interactive Xiao Esp32S3 Sense circuit simulation you can run free in your browser on Velxio, by zhouzhi0713.
// ============================================================
// 家庭陪伴机器人 V1 — Velxio 可直接跑的骨架
// 主控: Seeed XIAO ESP32S3 Sense
// 功能: PIR 唤醒 + HC-SR04 避障 + SG90 舵机点头 + 圆形屏 GC9A01 表情
// 板子选: XIAO ESP32S3 Sense (Arduino core, ESP32)
// 库 (Velxio Library Manager 里搜名字安装):
//   Adafruit GFX Library
//   Adafruit GC9A01A Library
//   ESP32Servo (Kevin Harrington)
// ------------------------------------------------------------
// 关键前提 — 先读这段, 否则接线会撞:
//  XIAO 只有 11 个 GPIO, 圆形屏扩展板已占 7 个,
//  剩下正好 4 个, 下面就是全部可用引脚, 没有备用的了.
//  圆形屏在 Velxio 里不是散件 GC9A01, 是 "Round Display
//  for XIAO" 扩展板, 直接插在 XIAO 背面, 不用另接线.
//  它的引脚 (Velxio 官方示例, 写原始 GPIO 号):
//    CS=D1, DC=D3, BL=D6, SPI SCK=D8 / MOSI=D10
//    触摸 + RTC 走 I2C: SDA=D4, SCL=D5
// ============================================================
#include <Arduino.h>
#include <SPI.h>
#include <Adafruit_GFX.h>
#include <Adafruit_GC9A01A.h>
#include <ESP32Servo.h>

// ---------- 圆形屏 (GC9A01, 240x240) ----------
// D-label -> GPIO 对照, 代码里一律用 GPIO 号
#define TFT_CS    2    // D1
#define TFT_DC    4    // D3
#define TFT_RST  -1    // 扩展板 RST 接板载复位, 不占 GPIO
#define TFT_BL   43    // D6, 拉低 = 屏灭 (休眠用)
#define TFT_SCK   7    // D8
#define TFT_MOSI  9    // D10
#define TFT_MISO  8    // D9, GC9A01 只写不读, 实际不接 MISO 线
Adafruit_GC9A01A tft(TFT_CS, TFT_DC, TFT_RST);

// ---------- 传感器 / 舵机: 仅剩的 4 个 GPIO ----------
// 选这 4 个的理由:
//  D0/GPIO1: 完全干净, 无启动 / 总线角色 -> 给 PIR 最稳
//  D2/GPIO3: 是 strapping 脚, 但舵机信号线不驱动它
//            (上电时舵机输入高阻, 不会拉高/拉低), 可用, 别接 PIR
//  D7/GPIO44: UART RX, Arduino 下 Serial 走 USB-CDC, 空闲可用
//  D9/GPIO8: SPI MISO, 与 Echo 共用输入脚 (见下)
//            GC9A01 不读 MISO, Sense 的 SD 卡本版不用 (CS 常高),
//            所以 Echo 可以共用这个输入脚, 别再接其他输出
#define PIR_PIN    1   // D0, HC-SR501 OUT
#define SERVO_PIN  3   // D2, SG90 信号 (黄/橙线)
#define TRIG_PIN  44   // D7, HC-SR04 Trig
#define ECHO_PIN   8   // D9, HC-SR04 Echo (与 SPI MISO 共用输入)
// 真机注意: HC-SR04 Echo 是 5V 输出, ESP32 不耐 5V!
//   Echo -> 1k电阻 -> GPIO8, GPIO8 -> 2k电阻 -> GND, 分压到 3.3V
//   Velxio 仿真里可直接连, 真机必须加这 2 个电阻.

Servo neckServo;

// ---------- 参数 ----------
const int   SERVO_CENTER = 90;
const int   SERVO_MIN    = 65;   // 低头 / 点头下限
const int   SERVO_MAX    = 115;  // 抬头上限
const float OBSTACLE_CM  = 20.0; // <20cm 判障碍
const unsigned long AWAKE_TIMEOUT_MS = 10000; // 10 秒无人回休眠
const unsigned long DIST_INTERVAL_MS = 200;   // 测距间隔

// ---------- 状态机 ----------
enum State : uint8_t { ST_SLEEP, ST_AWAKE, ST_ALERT };
enum Face  : uint8_t { FACE_SLEEP, FACE_HAPPY, FACE_ALERT, FACE_BLINK };
State state = ST_SLEEP;
Face  face  = FACE_SLEEP;

int  servoTarget = SERVO_CENTER;
int  servoPos    = SERVO_CENTER;
unsigned long lastServoStep = 0;
unsigned long lastDistCheck = 0;
unsigned long lastMotionMs  = 0;
unsigned long lastBlinkMs   = 0;
unsigned long nodUntil      = 0; // 唤醒点头的结束时间
float lastDistCm = -1;

// ---------- 表情 ----------
// 240x240 圆屏, 中心 (120,120)
void drawFace(Face f) {
  tft.fillScreen(GC9A01A_BLACK);
  // 脸轮廓 (淡淡的圆, 不是必需, 只是让表情有个边界)
tft.drawCircle(120, 120,