Arduino, running the sketch you wrote
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.

Hardware is all about iteration. Velxio lets you wire a circuit, program the board and run it in seconds, real firmware on a real solver, right in the browser.
DFRobot · M5Stack links on this page are affiliate links: a purchase through them earns Velxio a small commission at no extra cost to you.
Nothing on this page is a scripted animation: the firmware is compiled and executed, and the circuit around it is solved.
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.
arduino-cli or ESP-IDF compiles the sketch, then AVR8, RP2040, RISC-V, Xtensa or ARM executes it instruction by instruction. What the OLED draws and what the serial monitor prints is what the chip actually did.

ngspice compiled to WebAssembly runs a full nodal analysis about 60 times a second. GPIO pins drive real nets, ADC inputs read solved node voltages, and probes report RMS, DC and current wherever you drop them.
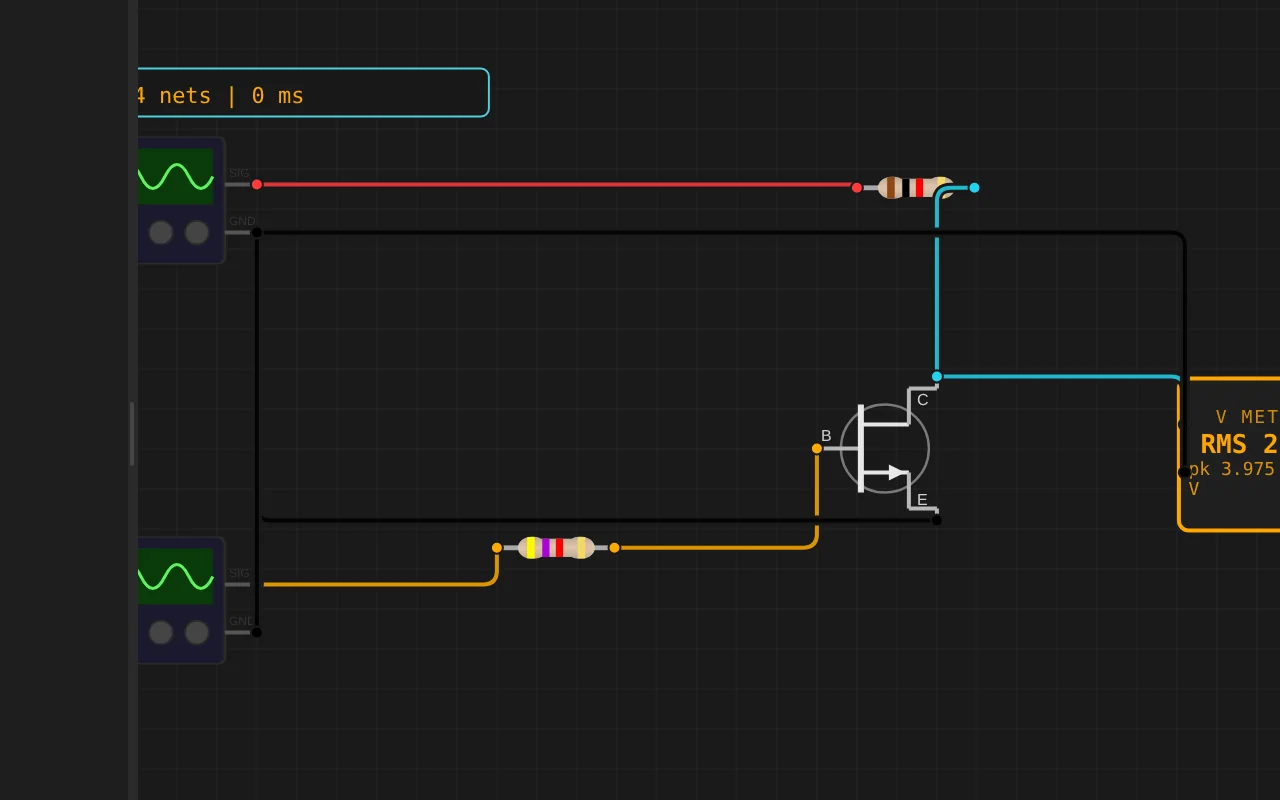
Adders, comparators, decoders, flip-flops and a 1-bit ALU slice: no microcontroller anywhere, just gates, switches and LEDs solved as a real net. The classroom half of electronics, without the breadboard.
The M5Stack Cardputer with its keyboard, Seeed's round display keeping time, Pimoroni's Badger 2350 driving e-paper, and DFRobot's UNIHIKER M10 in the catalogue alongside them. Their makers sent the hardware so the emulation could be checked against the real thing.
35 boards across 6 CPU architectures — AVR8, ARM Cortex-M, ARM Cortex-A, RISC-V, Xtensa, and Linux. Including partner boards from Pimoroni, M5Stack, Seeed Studio and DFRobot. All running locally, no cloud needed.






One institution contract gives every student in the class a full Pro account. No per-seat checkout, no card details in a classroom.
Private projects, BOM and schematic exports and GitHub Sync, for everyone enrolled.
Billed once to your institution, per semester or per year. Volume pricing on request for large cohorts.
Arduino, ESP32, RP2040, STM32, ATtiny and Raspberry Pi, with SPICE analog solved alongside the firmware. Not a sandboxed mock.
The simulator stays free forever, WiFi with internet included. Paid plans unlock the Linux and STM32 boards, custom WiFi networks and the local network gateway. Maker and Pro add the AI agent; No AI leaves it out.
Discover the simulator + light AI help.
The full workbench, zero AI. You write every line.
For makers shipping real circuits with AI help.
Private projects, GitHub Sync and BOM exports.
Questions, bugs and ideas: the Discord and the issue tracker are open, and so is every line of the simulator.
An interactive ESP32-S3 circuit simulation you can run free in your browser on Velxio, by zdelnik84.
#include <Wire.h>
#include <Adafruit_GFX.h>
#include <Adafruit_SSD1306.h>
#include <AccelStepper.h>
#include <OneWire.h>
#include <DallasTemperature.h>

// --- ПИНЫ ПОДКЛЮЧЕНИЯ ---
// Драйвер шагового двигателя
#define MOTOR_STEP_PIN 4
#define MOTOR_DIR_PIN  5
#define MOTOR_EN_PIN   6

// Энкодер
#define ENC_CLK_PIN    10
#define ENC_DT_PIN     11
#define ENC_SW_PIN     12

// OLED Дисплей (I2C)
#define OLED_SDA       8
#define OLED_SCL       9

// Концевой выключатель (замыкание на GND)
#define LIMIT_PIN      13

// Свободные пины для датчиков и реле
#define ONE_WIRE_BUS   14  // Шина для двух DS18B20
#define PUMP_RELAY_PIN 15  // Реле циркуляционного насоса

// --- НАСТРОЙКИ МЕХАНИКИ И КОТЛА ---
#define TOTAL_POSITIONS 7      // Всего 7 положений (индексы от 0 до 6)
#define STEPS_PER_POS   200    // Количество шагов двигателя между соседними положениями (подберите под ваш редуктор!)
#define MAX_SPEED       800.0  // Максимальная скорость ШД (шагов/сек)
#define ACCELERATION    400.0  // Ускорение ШД

// Логика реле (HIGH или LOW в зависимости от вашего модуля реле)
#define RELAY_ON        HIGH
#define RELAY_OFF       LOW

// --- ИНИЦИАЛИЗАЦИЯ ОБЪЕКТОВ ---
#define SCREEN_WIDTH 128
#define SCREEN_HEIGHT 64
Adafruit_SSD1306 display(SCREEN_WIDTH, SCREEN_HEIGHT, &Wire, -1);

AccelStepper stepper(AccelStepper::DRIVER, MOTOR_STEP_PIN, MOTOR_DIR_PIN);

OneWire oneWire(ONE_WIRE_BUS);
DallasTemperature sensors(&oneWire);

// --- ГЛОБАЛЬНЫЕ ПЕРЕМЕННЫЕ ---
int currentPosition = 0;       // Текущее заданное положение ручки (0..6)
float tempSupply = 0.0;        // Температура подачи
float tempReturn = 0.0;        // Температура обратки

// Настройки меню и насоса
int pumpTargetTemp = 45;       // Температура включения насоса (°C)
int pumpHysteresis = 3;        // Гистерезис выключения (°C)
bool pumpState = false;        // Текущее состояние насоса
bool inMenu = false;           // Флаг нахождения в меню настроек

// Переменные энкодера и таймеров
volatile int encoderDelta = 0;
int lastClkState;
unsigned long lastBtnPress = 0;
unsigned long lastTempRequest = 0;
unsigned long lastDisplayUpdate = 0;

// Прерывание для плавного чтения энкодера
void IRAM_ATTR readEncoderISR() {
  int clkState = digitalRead(ENC_CLK_PIN);
  if (clkState != lastClkState && clkState == LOW) {
    if (digitalRead(ENC_DT_PIN) != clkState) {
      encoderDelta++;
    } else {
      encoderDelta--;
    }
  }
  lastClkState = clkState;
}

void setup() {
  Serial.begin(115200);

  // Настройка пинов
  pinMode(LIMIT_PIN, INPUT_PULLUP);
  pinMode(ENC_CLK_PIN, INPUT_PULLUP);
  pinMode(ENC_DT_PIN, INPUT_PULLUP);
  pinMode(ENC_SW_PIN, INPUT_PULLUP);
  pinMode(PUMP_RELAY_PIN, OUTPUT);
  digitalWrite(PUMP_RELAY_PIN, RELAY_OFF);

  // Инициализация I2C и дисплея
  Wire.begin(OLED_SDA, OLED_SCL);
  if (!display.begin(SSD1306_SWITCHCAPVCC, 0x3C)) {
    Serial.println("Ошибка инициализации OLED");
    for (;;);
  }
  display.clearDisplay();
  display.setTextColor(SSD1306_WHITE);
  display.setTextSize(