Arduino, running the sketch you wrote
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.

Hardware is all about iteration. Velxio lets you wire a circuit, program the board and run it in seconds, real firmware on a real solver, right in the browser.
DFRobot · M5Stack links on this page are affiliate links: a purchase through them earns Velxio a small commission at no extra cost to you.
Nothing on this page is a scripted animation: the firmware is compiled and executed, and the circuit around it is solved.
arduino-cli compiles it, an AVR8 core executes it instruction by instruction, and the LCD shows what the ATmega328P actually put on the bus. Uno, Nano, Mega and ATtiny85, no board on your desk.
arduino-cli or ESP-IDF compiles the sketch, then AVR8, RP2040, RISC-V, Xtensa or ARM executes it instruction by instruction. What the OLED draws and what the serial monitor prints is what the chip actually did.

ngspice compiled to WebAssembly runs a full nodal analysis about 60 times a second. GPIO pins drive real nets, ADC inputs read solved node voltages, and probes report RMS, DC and current wherever you drop them.
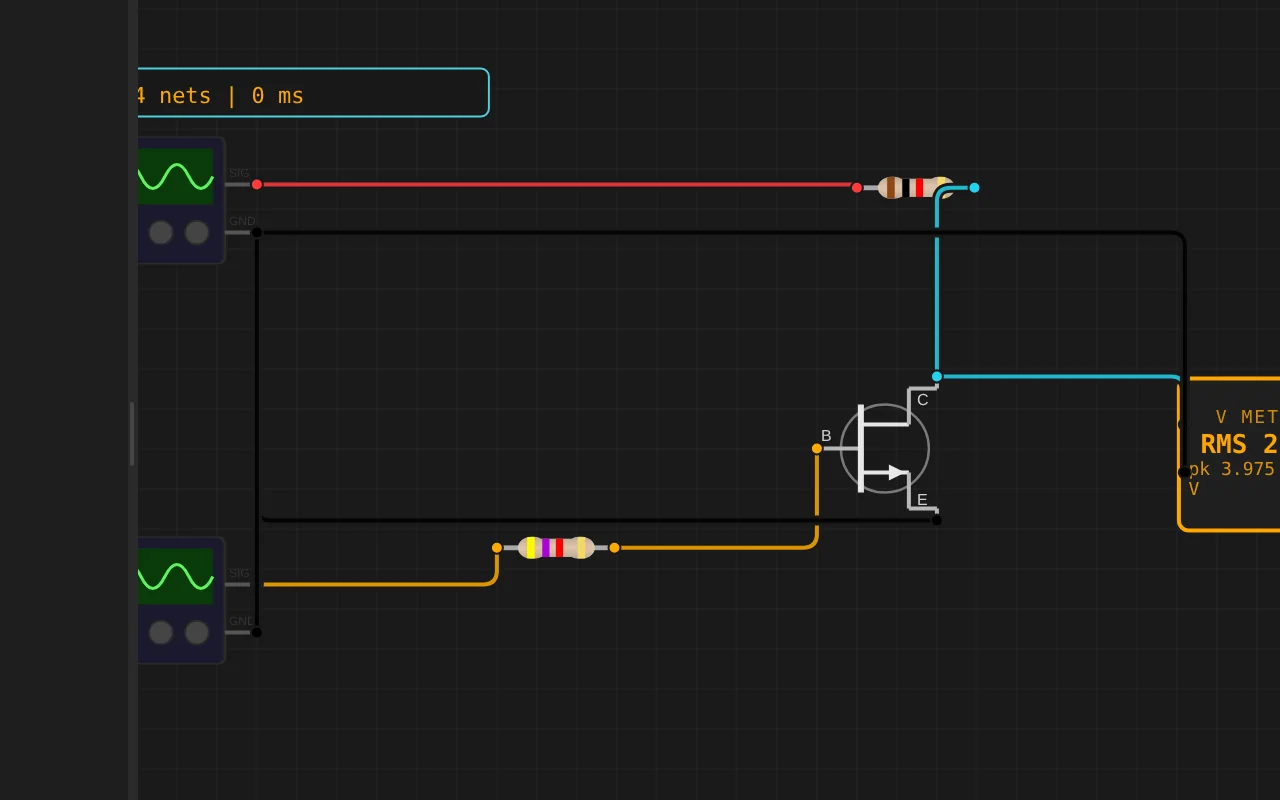
Adders, comparators, decoders, flip-flops and a 1-bit ALU slice: no microcontroller anywhere, just gates, switches and LEDs solved as a real net. The classroom half of electronics, without the breadboard.
The M5Stack Cardputer with its keyboard, Seeed's round display keeping time, Pimoroni's Badger 2350 driving e-paper, and DFRobot's UNIHIKER M10 in the catalogue alongside them. Their makers sent the hardware so the emulation could be checked against the real thing.
35 boards across 6 CPU architectures — AVR8, ARM Cortex-M, ARM Cortex-A, RISC-V, Xtensa, and Linux. Including partner boards from Pimoroni, M5Stack, Seeed Studio and DFRobot. All running locally, no cloud needed.






One institution contract gives every student in the class a full Pro account. No per-seat checkout, no card details in a classroom.
Private projects, BOM and schematic exports, GitHub Sync and the offline desktop app, for everyone enrolled.
Billed once to your institution, per semester or per year. Volume pricing on request for large cohorts.
Arduino, ESP32, RP2040, STM32, ATtiny and Raspberry Pi, with SPICE analog solved alongside the firmware. Not a sandboxed mock.
The simulator stays free forever. Paid plans raise the daily AI quota and unlock the Linux boards, private projects and the offline desktop app.
Discover the simulator + light AI help.
For makers shipping real circuits with AI help.
Private projects, GitHub Sync and BOM exports.
Questions, bugs and ideas: the Discord and the issue tracker are open, and so is every line of the simulator.
An interactive ESP32 circuit simulation you can run free in your browser on Velxio, by mi1797128.
#include <Wire.h>
#include <LiquidCrystal_I2C.h>

// ultrasonic 1
#define TRIG1 5
#define ECHO1 23

//ultrasonic 2
#define TRIG2 32
#define ECHO2 35

//LED
#define LED_SLOT1 26
#define LED_SLOT1_GREEN 25
#define LED_SLOT2 33
#define LED_SLOT2_GREEN 15

//LED Gerbang
#define LED_GREEN 14
#define LED_RED   12


#define SERVO_PIN 13

// LCD
#define LCD_SDA 21
#define LCD_SCL 22
#define LCD_ADDR 0x27

#define RFID_RX 18
#define RFID_TX 19


const int JARAK_TERISI_CM   = 10;
const int TOTAL_SLOT        = 2;
const int SUDUT_PALANG_BUKA = 90;
const int SUDUT_PALANG_TUTUP = 0;
const unsigned long DURASI_PALANG_TERBUKA = 4000;
const unsigned long INTERVAL_BACA_JARAK   = 300;

String uidTerdaftar[] = {
  "0",
  "1"
};
const int JUMLAH_UID = sizeof(uidTerdaftar) / sizeof(uidTerdaftar[0]);


LiquidCrystal_I2C lcd(LCD_ADDR, 16, 2);

const int SERVO_FREQ_HZ   = 50;
const int SERVO_RESOLUSI  = 16;
const int SERVO_MIN_US    = 544;
const int SERVO_MAX_US    = 2400;

void servoTulisSudut(int sudut) {
  int pulseUs = map(sudut, 0, 180, SERVO_MIN_US, SERVO_MAX_US);
  uint32_t periodeUs = 1000000UL / SERVO_FREQ_HZ; // 20000 us utk 50Hz
  uint32_t maxDuty = (1UL << SERVO_RESOLUSI) - 1;
  uint32_t duty = (uint32_t)(((uint64_t)pulseUs * maxDuty) / periodeUs);
  ledcWrite(SERVO_PIN, duty);
}
HardwareSerial RFIDSerial(2);

bool slot1Terisi = false;
bool slot2Terisi = false;

unsigned long lastBacaJarak = 0;
unsigned long palangDibukaSejak = 0;
bool palangSedangTerbuka = false;

String pesanSementara = "";
unsigned long pesanSementaraSampai = 0;

void setup() {
  Serial.begin(115200);
  RFIDSerial.begin(9600, SERIAL_8N1, RFID_RX, RFID_TX);

  pinMode(TRIG1, OUTPUT);
  pinMode(ECHO1, INPUT);
  pinMode(TRIG2, OUTPUT);
  pinMode(ECHO2, INPUT);

  pinMode(LED_SLOT1, OUTPUT);
  pinMode(LED_SLOT1_GREEN, OUTPUT);
  pinMode(LED_SLOT2, OUTPUT);
  pinMode(LED_SLOT2_GREEN, OUTPUT);
  pinMode(LED_GREEN, OUTPUT);
  pinMode(LED_RED, OUTPUT);

  ledcAttach(SERVO_PIN, SERVO_FREQ_HZ, SERVO_RESOLUSI);
  servoTulisSudut(SUDUT_PALANG_TUTUP);

  Serial.println("[TEST] Servo: gerak ke 90 derajat...");
  servoTulisSudut(SUDUT_PALANG_BUKA);
  delay(1500);
  Serial.println("[TEST] Servo: kembali ke 0 derajat...");
  servoTulisSudut(SUDUT_PALANG_TUTUP);
  delay(1500);
  Serial.println("[TEST] Servo selesai.");

  Wire.begin(LCD_SDA, LCD_SCL);
  lcd.init();
  lcd.backlight();
  lcd.print("Sistem Parkir");
  lcd.setCursor(0, 1);
  lcd.print("Siap...");
  delay(1500);
  lcd.clear();

  Serial.println("Sistem parkir siap.");
}

void loop() {
  unsigned long now = millis();

  if (now - lastBacaJarak >= INTERVAL_BACA_JARAK) {
    lastBacaJarak = now;
    updateStatusSlot();
  }

  cekRFID();
  cekInputManual();

  if (palangSedangTerbuka && (now - palangDibukaSejak >= DURASI_PALANG_TERBUKA)) {
    tutupPalang();
  }

  if (pesanSementara == "" || now > pesanSementaraSampai) {
    pesanSementara = "";
    tampilkanStatusNormal();
  }
}

long bacaJarakCM(int trigPin, int echoPin